



Lineaarisia järjestelmiä voidaan rakentaa monella tapaa X-, Y- ja/tai Z-suunnassa liikkuville järjestelmille – joita kutsutaan myös karteesisiksi koordinaateiksi. Näiden järjestelmien alan termit riippuvat akselien kokoonpanosta, kuorman sijoittelusta ja (jossain määrin) käyttötarkoituksesta, johon järjestelmä on suunniteltu. Monissa teollisissa sovelluksissa karteesiset ja gantry-tyyppiset robotit ovat yleisiä... mutta tarkkuussovelluksissa XY-pöydät ovat usein parempi valinta niiden kompaktin jäykän rakenteen ja erittäin korkean liike- ja paikannustarkkuuden ansiosta.
Kartesiisissa järjestelmissä on kaksi tai kolme akselia – XY tai XZ tai XYZ. Niissä on usein päätyefektori, jossa on pyörivä komponentti kuorman tai työkappaleen suuntaamiseksi, mutta ne tarjoavat aina lineaarisen liikkeen vähintään kahdessa kolmesta karteesisesta koordinaatistosta.
Karteesiset järjestelmät voivat sisältää kaksi akselia (X ja Y) tai kolme akselia (X, Y ja Z). Kun käytetään karteesista järjestelmää, kuorma on yleensä kannateltu uloimman akselin (Y tai Z) ulkonemaan. Esimerkiksi XY-portaalissa kuorma on kiinnitetty Y-akselille joko akselin päähän tai etäisyydelle akselista… jolloin Y-akselille muodostuu momenttivarsi. Tämä voi rajoittaa kuormituskapasiteettia, erityisesti silloin, kun uloimman akselin isku on erittäin pitkä, mikä luo suuren momentin alemmille, tukiakseleille. Niitä käytetään monenlaisissa sovelluksissa, ja kunkin akselin enimmäisiskunpituus on tyypillisesti yksi metri tai vähemmän. Yleisimpiä näistä sovelluksista ovat poiminta-ja-sijoittelu, annostelu ja kokoonpano.
Ulkoakselien aiheuttaman sisäakseleille momenttikuormituksen ongelman ratkaisemiseksi portaalijärjestelmissä käytetään kahta X-akselia ja joissakin tapauksissa kahta Y- ja kahta Z-akselia. Portaaleissa on lähes aina kolme akselia – X, Y ja Z. Portaalijärjestelmän kuorma sijaitsee portaalin jalanjäljissä ja portaali on asennettu työalueen yläpuolelle. Osia, joita ei voida käsitellä ylhäältä päin, voidaan kuitenkin käsitellä alhaalta päin.
Portaalijärjestelmiä käytetään sovelluksissa, joissa iskunpituus on pitkä (yli metrin), ja niillä voidaan kuljettaa erittäin raskaita hyötykuormia, jotka eivät sovellu ulokepalkkimalleihin. Yksi yleisimmistä portaalijärjestelmien käyttötarkoituksista on yläpuolinen kuljetus, kuten suurten autonosien siirtäminen asemalta toiselle kokoonpanotoiminnassa.
XY-pöydät ovat kuin XY-kartesiset järjestelmät siinä mielessä, että niissä on kaksi päällekkäin asennettua akselia (X ja Y, kuten nimestä voi päätellä), ja niiden iskunpituus on tyypillisesti enintään yksi metri. Mutta keskeinen ero XY-kartesisten järjestelmien ja XY-pöytien välillä on siinä, miten kuorma on sijoitettu. Sen sijaan, että XY-pöydät olisivat ulokekannattimia kuten karteesisessa järjestelmässä, kuorma on lähes aina keskittynyt Y-akselille, eikä kuorma aiheuta merkittävää momenttia Y-akselille.
Tässä kohtaa järjestelmän käyttöperiaate auttaa erottamaan erityyppiset moniakseliset järjestelmät toisistaan. XY-pöydät toimivat yleensä vain oman jalanjälkensä sisällä, mikä tarkoittaa, että kuorma ei ulotu Y-akselin ulkopuolelle. Tämä tekee niistä parhaiten sopivia sovelluksiin, joissa kuorma on sijoitettava vaakatasoon (XY). Tyypillinen esimerkki on puolijohdekiekko, joka asetetaan tarkastusta varten, tai osa, joka asetetaan työstöoperaatiota varten. Avoimen kehyksen tai avoimen aukon malleissa on selkeä aukko pöydän keskellä. Tämä mahdollistaa niiden käytön sovelluksissa, joissa valon tai esineiden on kuljettava läpi, kuten taustavalaistuissa tarkastussovelluksissa ja lisäysprosesseissa.
Koska XY-pöytiä käytetään pääasiassa erittäin tarkkoihin sovelluksiin, valittu johde on ristikkäiset rullakiskot, jotka takaavat erittäin tasaisen ja tasaisen liikkeen. Käyttömekanismit ovat tyypillisesti kuularuuvi- tai lineaarimoottori, vaikka myös erittäin hienojakoiset johtoruuvit ovat yleisiä.
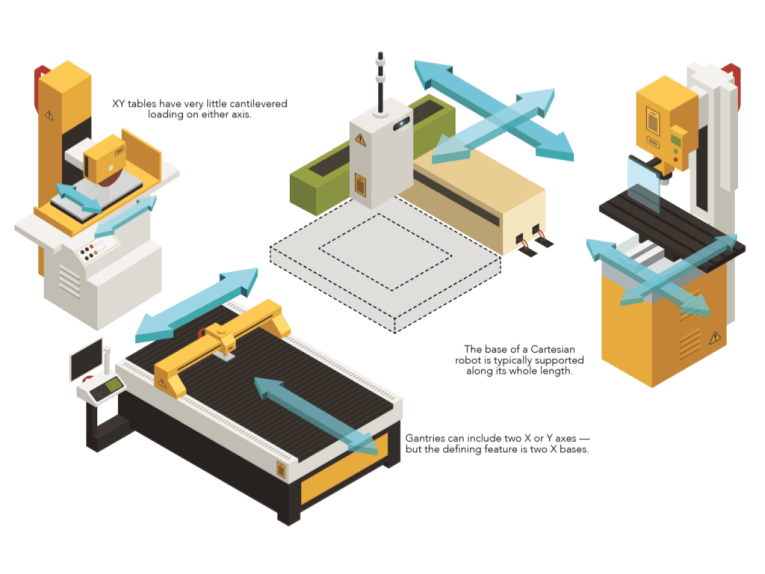
Kartesisen robotin perusakseli (X) on yleensä tuettu koko pituudeltaan, mutta Y- tai Z-akseli on ulokekannatteinen. Gantry-kokoonpano voi sisältää kaksi Y- ja/tai kaksi Z-akselia lisäkuormituskapasiteetin ja jäykkyyden saavuttamiseksi, mutta gantry-robotin määrittelevä ominaisuus on sen kaksi perusakselia (X). Toisin kuin karteesisissa järjestelmissä, joissa on merkittäviä ulokekannatteisia kuormia, XY-pöydissä on hyvin vähän ulokekannatteista kuormitusta kummallakaan akselilla.
Vaiheiden erityistapaus
Paikoituspöydät ja pyöröpöydät johtavat siirtymistä integroituihin suuntelmiin liikesovelluksissa. Ajatellaanpa, kuinka kuituoptiikka-, testaus- ja mittaus- sekä puolijohdesovellukset, kuten kokoonpanoasetukset, käyttävät tarkkuuspöydät ja -pöydät parantaakseen läpimenoaikaa ja laatua. Tarkemmin sanottuna litteiden näyttöjen valmistus on vauhdittanut yhä suurempia liikepöydäformaatteja, joissa on lineaarimoottorikäyttö ja ilmalaakerikanto. Muualla hihnakäyttöiset pöydät tyydyttävät pitkien iskunpituuksien tarpeen, mutta välttävät kuularuuvien tuennalle asettamat haasteet ja lineaarimoottoreiden kustannukset.
Toinen kasvava teollisuudenala, joka käyttää paikannusvaiheita, on additiivinen valmistus. Tässä jatkuvasti kehittyvät materiaalit ja layup-tekniikat vaativat uusia vaiheita kaikilla suorituskykytasoilla. Monet perusvalmistajatason koneet käyttävät vaiheita, joissa on synkroniset hihnakäyttöiset akselit. Vaativammissa sovelluksissa (kuten tutkimuksessa ja prototyyppien valmistuksessa, lääketieteessä ja piensarjavalmistuksessa) käytetään yleisesti moottorikäyttöisillä kuularuuveilla varustettuja paikannusvaiheita liikkeen koordinointiin. Samalla tavalla lääketieteellisissä ja biotutkimuksen sovelluksissa käytetään erittäin tarkkoja vaiheita, jotka tuottavat suorituskykyisiä liikeprofiileja, jotka olivat mahdottomia vielä kymmenen vuotta sitten. Täällä pietsosähköiset moottorit, miniatyyrilineaarituet ja karkeat ja hienot tandemtoimilaitteet ovat yhä yleisempiä vaihtoehtoja.
Esivalmistetut paikannusvaiheet hallitsevat pakkaussuunnittelua, sillä tämä teollisuudenala usein pakottaa integraattorit noudattamaan suunnitteluaikatauluja, jotka estävät moniakselisten toimintojen suunnittelun ja asennuksen itse. Samoin työstökoneteollisuus käyttää yhä enemmän räätälöityjä paikannusvaiheita – esimerkiksi laserleikkauskoneissa ja vastaavissa koneissa. Nämä ja CNC-sovellusten vaiheet räätälöidään yhä enemmän tiettyihin liiketehtäviin. Tämä auttaa heitä saavuttamaan dynaamiset parametrit alhaisemmilla kustannuksilla ja ilman varastoasetusten uudelleenmuotoilun tai jälkiasennuksen vaivaa. Tämän uudemman lähestymistavan mahdollistavat yleistyvät ohjelmistotyökalut, joiden avulla OEM-valmistajat ja loppukäyttäjät voivat manipuloida alkuperäisiä suunnitteluiteraatioita virtuaaliympäristöissä, joissa on tarkkoja malleja reaalimaailman komponenteista.
Kokoonpano on erilainen. Täällä puoliksi räätälöidyt karteesiset alustat sopivat erinomaisesti poimimiseen ja asettamiseen sekä konenäön avulla tehtävään tarkastukseen. Tyypillisempiä näissä kokoonpanoissa ovat perinteiset pyörivät moottorit, joihin on yhdistetty pyörivistä lineaarisista laitteista (esimerkiksi kuularuuvit) ja ohjaimia, jotka kompensoivat järjestelmän dynamiikkaa muutaman mikrometrin tai paremman tarkkuuden saavuttamiseksi.
Autoteollisuuden sovellukset vaihtelevat suuresti. Esimerkiksi laajamittaiset ohutlevy- ja korikokoonpanotehtävät asettavat ainutlaatuisia haasteita, jotka joissakin tapauksissa vain yläpuoliset (tai hammastanko- ja hammaspyörästöillä varustetut) vaiheet pystyvät ratkaisemaan. Spektrin toisessa päässä vaiheet, joissa on tarkastuslaitteita osien ominaisuuksien havaitsemiseksi nanometritasolla, ovat usein suoravetoisia akselikokoonpanoja, joita ohjaa tarkkuusohjain, joka korjaa jopa ympäristön vaihtelut.
Julkaisun aika: 09.10.2026