



Existem muitas maneiras de construir sistemas lineares para movimento nas direções X, Y e/ou Z — também chamadas de coordenadas cartesianas. A terminologia industrial para esses sistemas depende de como os eixos são montados, onde a carga está posicionada e (em certa medida) do tipo de uso para o qual o sistema foi projetado. Em muitas aplicações industriais, robôs cartesianos e do tipo pórtico são comuns… mas em aplicações de precisão, as mesas XY costumam ser a melhor escolha devido à sua estrutura rígida e compacta e à altíssima precisão de deslocamento e posicionamento.
Os sistemas cartesianos consistem em dois ou três eixos — XY, XZ ou XYZ. Frequentemente incorporam um atuador final com um componente rotacional para orientar a carga ou a peça de trabalho, mas sempre proporcionam movimento linear em pelo menos duas das três coordenadas cartesianas.
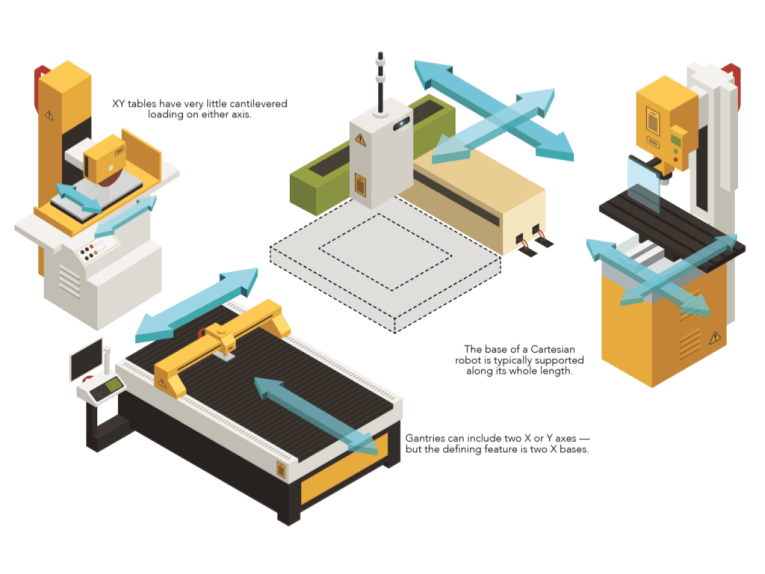
Os sistemas cartesianos podem incluir dois eixos (X e Y) ou três eixos (X, Y e Z). Quando um sistema cartesiano é utilizado, a carga geralmente é fixada em balanço no eixo mais externo (Y ou Z). Por exemplo, em um pórtico XY, a carga é montada no eixo Y, seja na extremidade do eixo ou a uma certa distância dele, criando um braço de alavanca no eixo Y. Isso pode limitar a capacidade de carga, principalmente quando o eixo mais externo tem um curso muito longo, criando um grande momento nos eixos de suporte inferiores. Eles são usados em uma ampla gama de aplicações, com cursos máximos em cada eixo tipicamente de um metro ou menos. As aplicações mais comuns incluem coleta e posicionamento, dispensação e montagem.
Para solucionar o problema do momento fletor nos eixos internos causado pelos eixos externos, os sistemas de pórtico utilizam dois eixos X e, em alguns casos, dois eixos Y e dois eixos Z. Os pórticos quase sempre possuem três eixos: X, Y e Z. A carga em um sistema de pórtico está localizada dentro da área de contato do pórtico, que é montado sobre a área de trabalho. No entanto, para peças que não podem ser manuseadas por cima, os pórticos podem ser configurados para operar por baixo.
Os sistemas de pórtico são utilizados em aplicações com longos cursos (superiores a um metro) e podem transportar cargas muito pesadas que não são adequadas para um projeto em balanço. Um dos usos mais comuns para sistemas de pórtico é o transporte suspenso, como a movimentação de grandes componentes automotivos de uma estação para outra em uma operação de montagem.
As mesas XY são semelhantes aos sistemas cartesianos XY, pois possuem dois eixos (X e Y, como o próprio nome indica) montados um sobre o outro e, tipicamente, cursos de um metro ou menos. No entanto, a principal diferença entre os sistemas cartesianos XY e as mesas XY reside na forma como a carga é posicionada. Em vez de estar em balanço, como em um sistema cartesiano, a carga em uma mesa XY está quase sempre centrada no eixo Y, sem que nenhum momento significativo seja criado nesse eixo pela carga.
É aqui que o princípio de funcionamento do sistema ajuda a distinguir os vários tipos de sistemas multieixos. As mesas XY geralmente operam apenas dentro de sua própria área de contato, o que significa que a carga não se estende além do eixo Y. Isso as torna mais adequadas para aplicações em que uma carga precisa ser posicionada no plano horizontal (XY). Um exemplo típico é o posicionamento de uma pastilha semicondutora para inspeção ou de uma peça para uma operação de usinagem. Os modelos chamados de estrutura aberta ou abertura aberta possuem uma abertura livre no centro da mesa. Isso permite que sejam usados em aplicações onde a luz ou objetos precisam passar, como em aplicações de inspeção com iluminação traseira e processos de inserção.
Como as mesas XY são usadas principalmente para aplicações de altíssima precisão, o sistema de guias preferido são os trilhos de rolos cruzados, que proporcionam um deslocamento extremamente suave e plano. Os mecanismos de acionamento são normalmente fusos de esferas ou motores lineares, embora fusos de esferas de passo muito fino também sejam comuns.
O eixo base (X) de um robô cartesiano geralmente é suportado ao longo de todo o seu comprimento, mas o eixo Y ou Z é em balanço. Uma configuração de pórtico pode incluir dois eixos Y e/ou dois eixos Z, para maior capacidade de carga e rigidez, mas a característica definidora de um robô de pórtico são seus dois eixos base (X). Ao contrário dos sistemas cartesianos, que possuem cargas em balanço significativas, as mesas XY têm muito pouca carga em balanço em qualquer um dos eixos.
O caso especial dos estágios
As mesas de posicionamento e as mesas rotativas estão liderando a migração para projetos integrados em aplicações de movimento. Basta considerar como as aplicações de fibra óptica, teste e medição, e semicondutores, como configurações de montagem, utilizam mesas e estágios de precisão para aumentar a produtividade e a qualidade. Mais especificamente, a fabricação de telas planas impulsionou formatos de mesas de movimento cada vez maiores, com acionamento por motor linear e suporte de carga por rolamentos de ar. Em outros casos, as mesas acionadas por correia atendem à necessidade de longos cursos, mas evitam os desafios de suporte por fuso de esferas e o custo dos motores lineares.
Outro setor em crescimento que utiliza plataformas de posicionamento é a manufatura aditiva. Nesse ramo, materiais e técnicas de deposição cada vez mais avançados exigem novas plataformas em todos os níveis de desempenho. Muitas máquinas básicas para makers utilizam plataformas com eixos síncronos acionados por correia. Aplicações mais exigentes (como pesquisa e prototipagem, medicina e produção em pequenos lotes) geralmente utilizam plataformas de posicionamento com fusos de esferas acionados por motor para coordenar o movimento. Da mesma forma, aplicações médicas e de pesquisa biológica utilizam plataformas de ultraprecisão que proporcionam perfis de movimento de alto desempenho impossíveis há uma década. Nesses casos, piezomotores, suportes lineares em miniatura e atuadores tandem de ajuste grosso e fino são opções cada vez mais comuns.
As plataformas de posicionamento pré-fabricadas dominam o setor de embalagens, visto que essa indústria frequentemente exige que os integradores cumpram cronogramas de projeto que impedem o desenvolvimento e a configuração de funções multieixos internamente. Da mesma forma, a indústria de máquinas-ferramenta está utilizando cada vez mais plataformas de posicionamento personalizadas — em máquinas de corte a laser e similares, por exemplo. Essas plataformas, assim como as utilizadas em aplicações CNC, são cada vez mais adaptadas a tarefas de movimento específicas. Isso permite atingir parâmetros dinâmicos a um custo menor e sem a necessidade de reformatação ou adaptação de configurações padrão. Viabilizando essa nova abordagem, proliferam ferramentas de software que permitem que OEMs e usuários finais manipulem iterações iniciais de projeto em ambientes virtuais com modelos precisos de componentes reais das plataformas.
A montagem é diferente. Aqui, as mesas cartesianas semi-personalizadas se destacam para operações de pegar e posicionar componentes e para inspeção por visão computacional. Nesses sistemas, é mais comum encontrar motores rotativos tradicionais combinados com dispositivos de conversão de rotação para linear (fusos de esferas, por exemplo) e controladores que compensam a dinâmica do sistema para obter precisão de alguns micrômetros ou melhor.
As aplicações automotivas variam amplamente. Por exemplo, a grande escala das tarefas de montagem de chapas metálicas e carrocerias apresenta desafios únicos que, em alguns casos, só podem ser resolvidos por mesas de usinagem suspensas (ou aquelas com conjuntos de cremalheira e pinhão). No extremo oposto, as mesas de usinagem que transportam instrumentos de inspeção para detectar características das peças em escala nanométrica geralmente assumem a forma de conjuntos de eixos de acionamento direto controlados por um controlador de precisão que inclusive corrige flutuações ambientais.
Data da publicação: 09/10/2026