



ישנן דרכים רבות לבנות מערכות לינאריות לתנועה בכיוונים X, Y ו/או Z - הנקראות גם קואורדינטות קרטזיות. מונחים בתעשייה למערכות אלו תלויים באופן הרכבת הצירים, היכן ממוקם העומס, ובמידה מסוימת) בסוג השימוש שעבורו תוכננה המערכת. ביישומים תעשייתיים רבים, רובוטים קרטזיים ורובוטים בסגנון גנטרי נפוצים... אך ביישומים מדויקים, שולחנות XY הם לרוב הבחירה הטובה יותר בשל המבנה הקשיח והקומפקטי שלהם ודיוק התנועה והמיקום הגבוה מאוד שלהם.
מערכות קרטזיות מורכבות משניים או שלושה צירים - XY או XZ או XYZ. לעתים קרובות הן משלבות אפקטור קצה עם רכיב סיבובי לכיוון העומס או חומר העבודה, אך הן תמיד מספקות תנועה לינארית בלפחות שתיים משלוש הקואורדינטות הקרטזיות.
מערכות קרטזיות יכולות לכלול שני צירים (X ו-Y) או שלושה צירים (X, Y ו-Z). כאשר משתמשים במערכת קרטזית, העומס בדרך כלל מונח על שלוחה מהציר החיצוני ביותר (Y או Z). לדוגמה, במנגנון XY העומס מורכב על ציר ה-Y, או בקצה הציר או במרחק מהציר... ויוצר זרוע מומנט על ציר ה-Y. זה יכול להגביל את קיבולת העומס, במיוחד כאשר לציר החיצוני ביותר יש מהלך ארוך מאוד, מה שיוצר מומנט גדול על הצירים התחתונים התומכים. הן משמשות במגוון רחב של יישומים עם מהלכים מקסימליים על כל ציר בדרך כלל מטר אחד או פחות. הנפוצים ביותר מבין היישומים הללו כוללים איסוף והצבה, דילוג והרכבה.
כדי לטפל בבעיית הצירים החיצוניים הגורמים לעומס מומנט על הצירים הפנימיים, מערכות גאנטרי משתמשות בשני צירי X, ובמקרים מסוימים, בשני צירי Y ושני צירי Z. לגאנטרי כמעט תמיד יש שלושה צירים - X, Y ו-Z. העומס על מערכת גאנטרי ממוקם בתוך שטח הגאנטרי והגאנטרי מותקן מעל אזור העבודה. עם זאת, עבור חלקים שלא ניתן לטפל בהם מלמעלה, ניתן להגדיר גאנטרי לעבודה מלמטה.
מערכות גנטרי משמשות ביישומים עם מהלכים ארוכים (יותר ממטר אחד) ויכולות להעביר מטענים כבדים מאוד שאינם מתאימים לתכנון שלוחה. אחד השימושים הנפוצים ביותר עבור מערכות גנטרי הוא הובלה עילית, כגון העברת רכיבי רכב גדולים מתחנה אחת לאחרת בפעולת הרכבה.
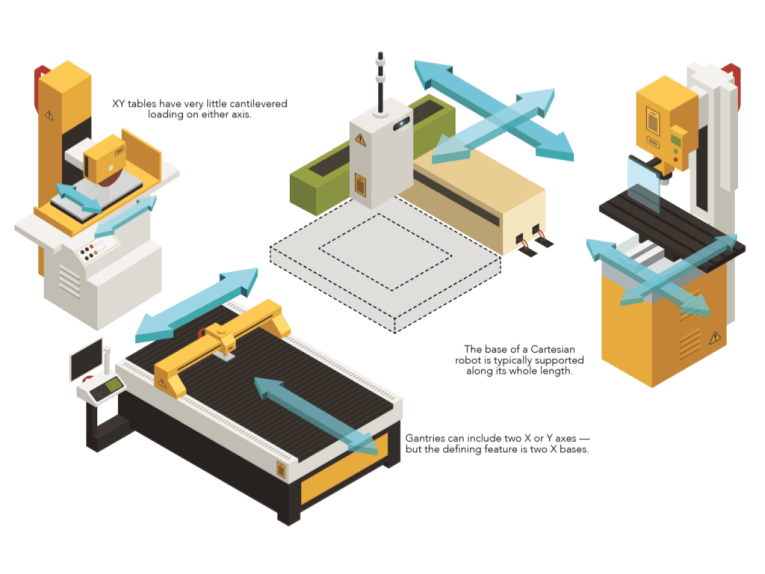
שולחנות XY דומים למערכות קרטזיות XY בכך שיש להם שני צירים (X ו-Y, כפי ששמם מרמז) המותקנים זה על גבי זה, ובדרך כלל יש להם מהלכים של מטר אחד או פחות. אבל ההבדל העיקרי בין מערכות קרטזיות XY לשולחנות XY טמון באופן שבו העומס ממוקם. במקום להיות שלוחים, כמו במערכת קרטזית, העומס על שולחן XY כמעט תמיד מרוכז בציר Y, ללא מומנט משמעותי שנוצר על ציר Y על ידי העומס.
כאן עקרון השימוש במערכת עוזר להבחין בין הסוגים השונים של מערכות מרובות צירים. שולחנות XY פועלים בדרך כלל רק בשטח שלהם, כלומר העומס אינו משתרע מעבר לציר ה-Y. זה הופך אותם למתאימים ביותר ליישומים בהם יש למקם עומס במישור האופקי (XY). דוגמה אופיינית היא פרוסת מוליך למחצה הממוקמת לצורך בדיקה, או חלק הממוקם לצורך ביצוע פעולת עיבוד שבבי. עיצובים הנקראים מסגרת פתוחה או צמצם פתוח כוללים פתח ברור במרכז השולחן. זה מאפשר להשתמש בהם ביישומים בהם אור או חפצים צריכים לעבור דרכם, כגון יישומי בדיקה עם תאורה אחורית ותהליכי הכנסה.
מכיוון ששולחנות XY משמשים בעיקר ליישומים מדויקים מאוד, מסלול ההנעה המועדף הוא גלילים מוצלבים, המספקים מהלך חלק ושטוח במיוחד. מנגנוני הנעה הם בדרך כלל מנוע בורג כדורי או מנוע ליניארי, אם כי גם ברגי מוביל בעלי פסיעה עדינה מאוד נפוצים.
ציר הבסיס (X) של רובוט קרטזי נתמך בדרך כלל לכל אורכו, אך ציר ה-Y או ה-Z הוא שלוחה. תצורת גנטרי יכולה לכלול שני צירי Y ו/או שני צירי Z, לקבלת קיבולת עומס וקשיחות נוספים, אך המאפיין המגדיר של רובוט גנטרי הוא שני צירי הבסיס (X) שלו. בניגוד למערכות קרטזיות, בעלות עומסים שלוחה משמעותיים, לשולחנות XY יש עומס שלוחה קטן מאוד על כל אחד מהצירים.
המקרה המיוחד של שלבים
שלבי מיקום ושולחנות סיבוביים מובילים את המעבר לעיצובים משולבים ביישומי תנועה. קחו בחשבון כיצד יישומי סיבים אופטיים, בדיקה ומדידה, ומוליכים למחצה כגון מערכי הרכבה, כולם משתמשים בשלבים ושולחנות מדויקים כדי לשפר את התפוקה והאיכות. באופן ספציפי יותר, ייצור צגים שטוחים עודד פורמטים גדולים יותר ויותר של שלבי תנועה עם הפעלת מנוע ליניארי ונשיאת עומס באוויר. במקומות אחרים, שלבים מונעי רצועה מספקים את הצורך במהלכים ארוכים אך נמנעים מאתגרי תמיכה של בורגי כדורים ועלות המנועים הליניאריים.
תעשייה נוספת בצמיחה המשתמשת בשלבי מיצוב היא ייצור תוסף. כאן, חומרים וטכניקות layup המשתפרות ללא הרף דורשות בשלבים חדשים בכל רמות הביצועים. מכונות בסיסיות רבות ברמת היצרן משתמשות בשלבים עם צירים סינכרוניים המונעים על ידי רצועה. יישומים תובעניים יותר (כגון מחקר ואב טיפוס, ייצור רפואי וייצור בקבוצות קטנות) משתמשים בדרך כלל בשלבי מיצוב עם ברגים מונעי מנוע כדי לתאם תנועה. באותו אופן, יישומים רפואיים ומחקר חיים עושים שימוש בשלבים מדויקים במיוחד המספקים פרופילי תנועה בעלי ביצועים בלתי אפשריים לפני עשור. כאן, פיאזומנועים, תומכים ליניאריים מיניאטוריים ומפעילים טנדם גסים-עדינים הם אפשרויות נפוצות יותר ויותר.
שלבי מיקום מהונדסים מראש שולטים באריזה, שכן תעשייה זו מאלצת לעתים קרובות אינטגרטורים לעמוד בלוחות זמנים של תכנון המונעים תכנון והגדרה של פונקציות מרובות צירים באופן עצמאי. באופן דומה, תעשיית כלי העבודה עושה שימוש גובר בשלבי מיקום בהתאמה אישית - למשל, במכונות חיתוך לייזר ובמכונות דומות. שלבים אלה והשלבים עבור יישומי CNC מותאמים אישית יותר ויותר למשימות תנועה ספציפיות. זה עוזר להם לספק פרמטרים דינמיים בעלות נמוכה יותר וללא הטרחה של עיצוב מחדש או התאמה מחודשת של הגדרות מלאי. כלי תוכנה רבים מאפשרים גישה חדשה זו, המאפשרים ליצרני ציוד מקורי (OEM) ולמשתמשי קצה לתפעל איטרציות תכנון ראשוניות בתוך סביבות וירטואליות הכוללות מודלים מדויקים של רכיבי שלבים מהעולם האמיתי.
ההרכבה שונה. כאן, שלבים קרטזיים בהתאמה אישית למחצה מצטיינים עבור פיק-אנד-פלס ובדיקה באמצעות ראיית מכונה. אופייניים יותר במערכות אלו הם מנועים סיבוביים מסורתיים המשולבים עם התקנים סיבוביים-לינאריים (בורגי כדור, לדוגמה) ובקרים המפצים על דינמיקת המערכת כדי להגיע לדיוק של כמה מיקרומטרים או יותר.
יישומי רכב מגוונים מאוד. לדוגמה, היקף גדול של משימות הרכבת יריעות מתכת ומרכב מציב אתגרים ייחודיים שבמקרים מסוימים רק שלבים עיליים (או כאלה עם ערכות של מתלים וגלגלי שיניים) עומדים בהם. בקצה השני של הספקטרום, שלבים הנושאים מכשור בדיקה לגילוי מאפייני חלק בקנה מידה ננומטרי לרוב לובשים צורה של מכלולי ציר בהנעה ישירה המונעים על ידי בקר מדויק שאף מתקן תנודות סביבתיות.
זמן פרסום: 9 באוקטובר 2026