



X, Y ve/veya Z yönlerinde hareket için doğrusal sistemler oluşturmanın birçok yolu vardır; bunlara Kartezyen koordinatlar da denir. Bu sistemler için kullanılan endüstri terimleri, eksenlerin nasıl birleştirildiğine, yükün nereye yerleştirildiğine ve (bir ölçüde) sistemin tasarlandığı kullanım türüne bağlıdır. Birçok endüstriyel uygulamada Kartezyen ve portal tipi robotlar yaygındır… ancak hassas uygulamalarda, kompakt ve rijit yapıları ve çok yüksek hareket ve konumlandırma hassasiyetleri nedeniyle XY tablaları genellikle daha iyi bir seçimdir.
Kartezyen sistemler iki veya üç eksenden oluşur: XY, XZ veya XYZ. Genellikle yükü veya iş parçasını yönlendirmek için dönme bileşenine sahip bir uç efektör içerirler, ancak her zaman üç Kartezyen koordinattan en az ikisinde doğrusal hareket sağlarlar.
Kartezyen sistemler iki eksen (X ve Y) veya üç eksen (X, Y ve Z) içerebilir. Kartezyen bir sistem kullanıldığında, yük genellikle en dıştaki eksenden (Y veya Z) konsol şeklinde uzanır. Örneğin, bir XY portalında yük, Y eksenine ya eksenin ucuna ya da eksenden belirli bir mesafeye monte edilir... bu da Y ekseninde bir moment kolu oluşturur. Bu, özellikle en dıştaki eksenin çok uzun bir stroka sahip olması ve alt, destekleyici eksenlerde büyük bir moment oluşturması durumunda, yük kapasitesini sınırlayabilir. Genellikle her eksende maksimum strok bir metre veya daha az olan çok çeşitli uygulamalarda kullanılırlar. Bu uygulamaların en yaygın olanları arasında alma-yerleştirme, dağıtım ve montaj yer alır.
Dış eksenlerin iç eksenlere moment yükü bindirmesi sorununu çözmek için, portal sistemleri iki X ekseni ve bazı durumlarda iki Y ve iki Z ekseni kullanır. Portallar neredeyse her zaman üç eksene sahiptir: X, Y ve Z. Portal sistemindeki yük, portalın kapladığı alan içinde bulunur ve portal çalışma alanının üzerine monte edilir. Bununla birlikte, yukarıdan işlenemeyen parçalar için, portallar aşağıdan çalışacak şekilde yapılandırılabilir.
Portal sistemleri, uzun hareket mesafesine (bir metreden fazla) sahip uygulamalarda kullanılır ve konsol tipi tasarımlar için uygun olmayan çok ağır yükleri taşıyabilir. Portal sistemlerinin en yaygın kullanım alanlarından biri, montaj işleminde büyük otomotiv parçalarının bir istasyondan diğerine taşınması gibi, havadan taşıma işlemleridir.
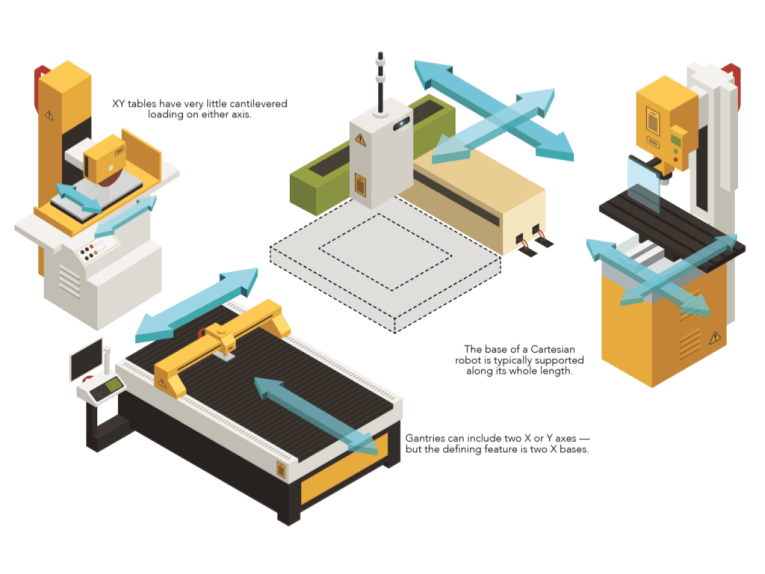
XY tabloları, adından da anlaşılacağı gibi, üst üste monte edilmiş iki eksene (X ve Y) sahip olmaları bakımından XY Kartezyen sistemlerine benzer ve genellikle bir metre veya daha az hareket mesafesine sahiptirler. Ancak XY Kartezyen sistemleri ile XY tabloları arasındaki temel fark, yükün nasıl konumlandırıldığıdır. Kartezyen bir sistemde olduğu gibi konsol şeklinde değil, XY tablosundaki yük neredeyse her zaman Y ekseni üzerinde merkezlenmiştir ve yük tarafından Y ekseni üzerinde önemli bir moment oluşturulmaz.
Burada sistemin kullanım prensibi, çeşitli çok eksenli sistem türleri arasında ayrım yapılmasına yardımcı olur. XY tablaları genellikle yalnızca kendi ayak izleri içinde çalışır, yani yük Y ekseninin ötesine uzanmaz. Bu, onları yükün yatay düzlemde (XY) konumlandırılması gereken uygulamalar için en uygun hale getirir. Tipik bir örnek, inceleme için konumlandırılan bir yarı iletken levha veya işleme operasyonu için konumlandırılan bir parçadır. Açık çerçeveli veya açık açıklıklı tasarımlar, tablanın merkezinden geçen açık bir açıklığa sahiptir. Bu, arkadan aydınlatmalı inceleme uygulamaları ve yerleştirme işlemleri gibi ışığın veya nesnelerin geçmesi gereken uygulamalarda kullanılmalarına olanak tanır.
XY tablaları öncelikle çok yüksek hassasiyet gerektiren uygulamalar için kullanıldığından, tercih edilen kılavuz ray sistemi, son derece düzgün ve yatay hareket sağlayan çapraz makaralı kızaklardır. Tahrik mekanizmaları genellikle bilyalı vida veya lineer motordur, ancak çok ince adımlı kurşun vidalar da yaygındır.
Kartezyen robotların taban (X) ekseni genellikle tüm uzunluğu boyunca desteklenir, ancak Y veya Z ekseni konsol şeklinde uzanır. Bir portal konfigürasyonu, ek yük kapasitesi ve rijitlik için iki Y ve/veya iki Z ekseni içerebilir, ancak bir portal robotun belirleyici özelliği iki taban (X) eksenidir. Önemli konsol yüklerine sahip Kartezyen sistemlerin aksine, XY tablalarında her iki eksende de çok az konsol yükü bulunur.
Aşamaların özel durumu
Hareket uygulamalarında entegre tasarımlara geçişte konumlandırma platformları ve döner tablalar öncülük ediyor. Örneğin, fiber optik, test ve ölçüm ve montaj düzenekleri gibi yarı iletken uygulamalarında verimliliği ve kaliteyi artırmak için hassas platformlar ve tablalar nasıl kullanılıyor, bir düşünün. Daha spesifik olarak, düz panel ekranların üretimi, doğrusal motor tahrikli ve hava yataklı yük taşıyıcılı, giderek daha büyük hareket platformu formatlarını teşvik etti. Başka yerlerde ise, kayış tahrikli platformlar uzun strok ihtiyacını karşılıyor ancak bilyalı vida desteği zorluklarından ve doğrusal motorların maliyetinden kaçınıyor.
Konumlandırma platformlarını kullanan bir diğer gelişen sektör ise eklemeli imalattır. Burada, sürekli gelişen malzemeler ve katmanlama teknikleri, her performans seviyesinde yeni platformlar gerektirmektedir. Birçok temel üretim makinesi, senkronize kayış tahrikli eksenlere sahip platformlar kullanır. Daha zorlu uygulamalar (araştırma ve prototipleme, tıp ve küçük ölçekli üretim gibi) genellikle hareketi koordine etmek için motor tahrikli bilyalı vidalara sahip konumlandırma platformları kullanır. Aynı şekilde, tıp ve yaşam araştırmaları uygulamaları, on yıl önce imkansız olan performans hareket profilleri sunan ultra hassas platformlardan yararlanır. Burada, piezo motorlar, minyatür doğrusal destekler ve kaba-ince tandem aktüatörler giderek daha yaygın seçenekler haline gelmektedir.
Ambalaj sektöründe önceden tasarlanmış konumlandırma platformları yaygın olarak kullanılmaktadır, çünkü bu sektör genellikle entegratörleri, çok eksenli fonksiyonların tasarımını ve kurulumunu şirket içinde yapmayı engelleyen tasarım programlarına uymaya zorlamaktadır. Benzer şekilde, takım tezgahı sektörü de özel olarak üretilmiş konumlandırma platformlarından daha fazla yararlanmaktadır; örneğin lazer kesim ve benzeri makinelerde. Bunlar ve CNC uygulamaları için kullanılan platformlar, belirli hareket görevlerine göre giderek daha fazla özelleştirilmektedir. Bu, dinamik parametreleri daha düşük maliyetle ve stok kurulumlarını yeniden biçimlendirme veya uyarlama zahmeti olmadan sağlamalarına yardımcı olur. Bu yeni yaklaşımı mümkün kılan, OEM'lerin ve son kullanıcıların gerçek dünyadaki platform bileşenlerinin doğru modellerine sahip sanal ortamlarda ilk tasarım yinelemelerini manipüle etmelerine olanak tanıyan, giderek artan sayıda yazılım aracıdır.
Montaj farklıdır. Burada, yarı özel Kartezyen platformlar, makine görüşü yoluyla alma-yerleştirme ve inceleme işlemlerinde üstün performans gösterir. Bu kurulumlarda daha tipik olan ise, geleneksel döner motorların döner-doğrusal cihazlarla (örneğin bilyalı vidalar) eşleştirilmesi ve sistem dinamiklerini telafi ederek birkaç mikrometre veya daha iyi bir doğruluk elde etmek için kontrolörlerin kullanılmasıdır.
Otomotiv uygulamaları oldukça çeşitlidir. Örneğin, sac metal ve gövde montajı gibi büyük ölçekli işler, bazı durumlarda yalnızca üstten hareketli platformların (veya kremayer dişli setlerinin) karşılayabileceği benzersiz zorluklar sunar. Spektrumun diğer ucunda ise, nanometre ölçeğinde parça özelliklerini tespit etmek için muayene aletleri taşıyan platformlar, genellikle çevresel dalgalanmaları bile düzelten hassas bir kontrolör tarafından tahrik edilen doğrudan tahrikli eksen düzenekleri şeklinde karşımıza çıkar.
Yayın tarihi: 09.10.2026