



Existen diversas formas de construir sistemas lineales para el movimiento en las direcciones X, Y y/o Z, también conocidas como coordenadas cartesianas. La terminología industrial para estos sistemas depende de cómo se ensamblan los ejes, dónde se posiciona la carga y (en cierta medida) del tipo de uso para el que se diseñó el sistema. En muchas aplicaciones industriales, predominan los robots cartesianos y de tipo pórtico; sin embargo, en aplicaciones de precisión, las mesas XY suelen ser la mejor opción debido a su estructura compacta y rígida, y a su alta precisión de desplazamiento y posicionamiento.
Los sistemas cartesianos constan de dos o tres ejes: XY, XZ o XYZ. Suelen incorporar un efector final con un componente rotacional para orientar la carga o la pieza de trabajo, pero siempre proporcionan movimiento lineal en al menos dos de las tres coordenadas cartesianas.
Los sistemas cartesianos pueden incluir dos ejes (X e Y) o tres ejes (X, Y y Z). Cuando se utiliza un sistema cartesiano, la carga suele estar en voladizo desde el eje más externo (Y o Z). Por ejemplo, en un pórtico XY, la carga se monta en el eje Y, ya sea en el extremo del eje o a cierta distancia del mismo, creando un brazo de palanca en el eje Y. Esto puede limitar la capacidad de carga, especialmente cuando el eje más externo tiene un recorrido muy largo, generando un gran momento en los ejes inferiores de soporte. Se utilizan en una amplia gama de aplicaciones, con recorridos máximos en cada eje que suelen ser de un metro o menos. Las aplicaciones más comunes incluyen la manipulación de objetos, la dispensación y el ensamblaje.
Para solucionar el problema de la carga de momento que ejercen los ejes exteriores sobre los interiores, los sistemas de pórtico utilizan dos ejes X y, en algunos casos, dos ejes Y y dos ejes Z. Los pórticos casi siempre tienen tres ejes: X, Y y Z. La carga sobre un sistema de pórtico se ubica dentro de su área de trabajo, y este se monta sobre la zona de trabajo. Sin embargo, para piezas que no se pueden manipular desde arriba, los pórticos se pueden configurar para trabajar desde abajo.
Los sistemas de pórtico se utilizan en aplicaciones con recorridos largos (superiores a un metro) y pueden transportar cargas muy pesadas que no son aptas para un diseño en voladizo. Uno de los usos más comunes de los sistemas de pórtico es el transporte aéreo, como el traslado de grandes componentes automotrices de una estación a otra en una operación de ensamblaje.
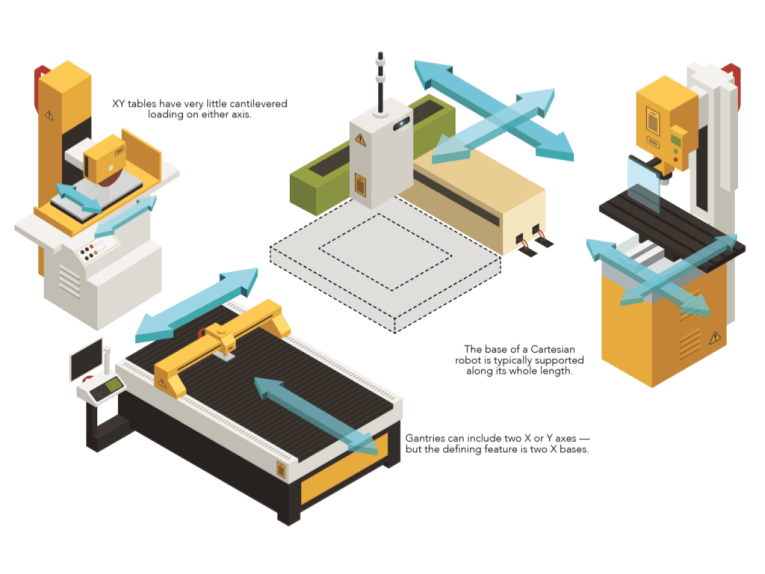
Las mesas XY son similares a los sistemas cartesianos XY en que tienen dos ejes (X e Y, como su nombre indica) superpuestos y, por lo general, con recorridos de un metro o menos. Sin embargo, la principal diferencia entre los sistemas cartesianos XY y las mesas XY radica en la posición de la carga. En lugar de estar en voladizo, como en un sistema cartesiano, la carga en una mesa XY casi siempre está centrada en el eje Y, sin que se genere un momento significativo en dicho eje.
Aquí es donde el principio de uso del sistema ayuda a distinguir entre los distintos tipos de sistemas multieje. Las mesas XY generalmente solo funcionan dentro de su propio área de trabajo, lo que significa que la carga no se extiende más allá del eje Y. Esto las hace más adecuadas para aplicaciones donde se necesita posicionar una carga en el plano horizontal (XY). Un ejemplo típico es el posicionamiento de una oblea de semiconductor para su inspección, o el posicionamiento de una pieza para una operación de mecanizado. Los diseños denominados de marco abierto o de apertura abierta tienen una abertura libre en el centro de la mesa. Esto permite utilizarlos en aplicaciones donde se necesita que la luz o los objetos pasen a través de ella, como aplicaciones de inspección retroiluminada y procesos de inserción.
Dado que las mesas XY se utilizan principalmente para aplicaciones de muy alta precisión, la guía preferida son las guías de rodillos cruzados, que proporcionan un desplazamiento extremadamente suave y uniforme. Los mecanismos de accionamiento suelen ser husillos de bolas o motores lineales, aunque también son comunes los husillos de avance de paso muy fino.
El eje base (X) de un robot cartesiano generalmente está apoyado a lo largo de toda su longitud, pero el eje Y o Z está en voladizo. Una configuración de pórtico puede incluir dos ejes Y y/o dos ejes Z para mayor capacidad de carga y rigidez, pero la característica principal de un robot de pórtico son sus dos ejes base (X). A diferencia de los sistemas cartesianos, que presentan cargas en voladizo significativas, las mesas XY tienen muy poca carga en voladizo en cualquiera de los ejes.
El caso especial de las etapas
Las plataformas de posicionamiento y las mesas giratorias están impulsando la migración hacia diseños integrados en aplicaciones de movimiento. Basta con considerar cómo las aplicaciones de fibra óptica, pruebas y mediciones, y semiconductores, como los sistemas de ensamblaje, utilizan plataformas y mesas de precisión para aumentar la productividad y la calidad. Más concretamente, la fabricación de pantallas planas ha propiciado el desarrollo de plataformas de movimiento cada vez más grandes, con accionamiento mediante motores lineales y soporte de carga mediante cojinetes de aire. Por otro lado, las plataformas accionadas por correa satisfacen la necesidad de recorridos largos, evitando los problemas de soporte de los husillos de bolas y el coste de los motores lineales.
Otro sector en auge que utiliza plataformas de posicionamiento es la fabricación aditiva. En este ámbito, la constante mejora de los materiales y las técnicas de laminado exige nuevas plataformas de todos los niveles de rendimiento. Muchas máquinas básicas para aficionados utilizan plataformas con ejes síncronos accionados por correa. Las aplicaciones más exigentes (como la investigación y la creación de prototipos, la medicina y la fabricación de lotes pequeños) suelen utilizar plataformas de posicionamiento con husillos de bolas motorizados para coordinar el movimiento. Del mismo modo, las aplicaciones médicas y de investigación biológica utilizan plataformas de ultraprecisión que ofrecen perfiles de movimiento de rendimiento imposibles hace una década. En este caso, los piezomotores, los soportes lineales en miniatura y los actuadores tándem de ajuste grueso y fino son opciones cada vez más comunes.
Las plataformas de posicionamiento prefabricadas dominan el sector del embalaje, ya que esta industria suele obligar a los integradores a cumplir plazos de diseño que impiden el diseño y la configuración interna de funciones multieje. Del mismo modo, la industria de las máquinas herramienta está utilizando cada vez más plataformas de posicionamiento a medida, por ejemplo, en máquinas de corte por láser y similares. Estas plataformas, al igual que las destinadas a aplicaciones CNC, se personalizan cada vez más para tareas de movimiento específicas. Esto les permite cumplir con parámetros dinámicos a menor coste y sin la complejidad de reformatear o adaptar configuraciones estándar. Este nuevo enfoque se ve facilitado por la proliferación de herramientas de software que permiten a los fabricantes de equipos originales y a los usuarios finales manipular las iteraciones iniciales del diseño en entornos virtuales con modelos precisos de los componentes reales de la plataforma.
El proceso de ensamblaje es diferente. En este caso, las plataformas cartesianas semicustomizadas destacan por su capacidad de recogida y colocación, así como por la inspección mediante visión artificial. Lo más habitual en estas configuraciones son los motores rotativos tradicionales combinados con dispositivos de conversión rotativa a lineal (como husillos de bolas) y controladores que compensan la dinámica del sistema para lograr una precisión de unos pocos micrómetros o incluso mejor.
Las aplicaciones en la industria automotriz son muy variadas. Por ejemplo, las tareas de ensamblaje de carrocerías y chapa metálica a gran escala presentan desafíos únicos que, en algunos casos, solo se pueden resolver con plataformas elevadoras (o con sistemas de cremallera y piñón). En el extremo opuesto, las plataformas que incorporan instrumentación de inspección para detectar características de las piezas a escala nanométrica suelen adoptar la forma de conjuntos de ejes de accionamiento directo controlados por un controlador de precisión que incluso corrige las fluctuaciones ambientales.
Fecha de publicación: 09-oct-2026