



Існує багато способів побудови лінійних систем для руху в напрямках X, Y та/або Z, які також називаються декартовими координатами. Галузеві терміни для цих систем залежать від того, як зібрані осі, де розташоване навантаження та (певною мірою) від типу використання, для якого була розроблена система. У багатьох промислових застосуваннях поширені роботи декартового та портального типу... але в точних застосуваннях столи XY часто є кращим вибором завдяки своїй компактній жорсткій конструкції та дуже високій точності переміщення та позиціонування.
Декартові системи складаються з двох або трьох осей — XY, XZ або XYZ. Вони часто містять кінцевий виконавчий механізм з обертовим компонентом для орієнтування навантаження або заготовки, але завжди забезпечують лінійний рух принаймні у двох із трьох декартових координат.
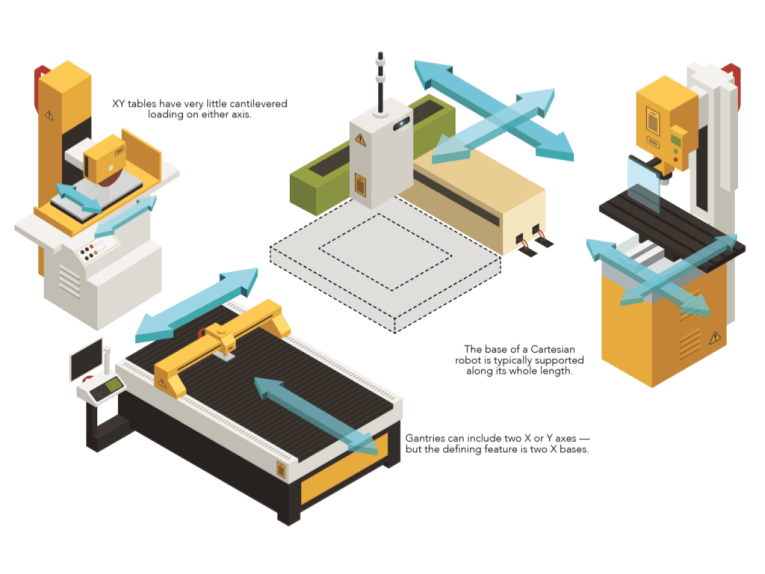
Декартові системи можуть включати дві осі (X та Y) або три осі (X, Y та Z). Коли використовується декартова система, навантаження зазвичай консольно розміщується від крайньої зовнішньої осі (Y або Z). Наприклад, у порталі XY навантаження кріпиться до осі Y або до кінця осі, або на відстані від осі… створюючи плече моменту на осі Y. Це може обмежувати вантажопідйомність, особливо коли крайня зовнішня вісь має дуже довгий хід, створюючи великий момент на нижніх, опорних осях. Вони використовуються в широкому діапазоні застосувань з максимальними ходами на кожній осі, зазвичай один метр або менше. Найпоширенішими з цих застосувань є захоплення та розміщення, дозування та складання.
Щоб вирішити проблему моментного навантаження, яке створюють зовнішні осі на внутрішніх осях, у портальних системах використовуються дві осі X, а в деяких випадках дві осі Y та дві осі Z. Портальні системи майже завжди мають три осі — X, Y та Z. Навантаження на портальну систему розподіляється в межах площі порталу, а портал встановлюється над робочою зоною. Однак для деталей, які неможливо обробляти зверху, портали можна налаштувати для роботи знизу.
Портальні системи використовуються в умовах застосування з довгим ходом (більше одного метра) і можуть транспортувати дуже важкі корисні вантажі, які не підходять для консольної конструкції. Одним з найпоширеніших застосувань портальних систем є підвісне транспортування, наприклад, переміщення великих автомобільних компонентів з однієї станції на іншу під час складальної операції.
Столи XY схожі на декартові системи XY тим, що вони мають дві осі (X та Y, як випливає з їхньої назви), встановлені одна над одною, і зазвичай мають хід один метр або менше. Але ключова відмінність між декартовими системами XY та столами XY полягає в тому, як розташовується навантаження. Замість консольного розташування, як у декартовій системі, навантаження на столі XY майже завжди центроване на осі Y, без значного моменту, створюваного навантаженням на осі Y.
Саме тут принцип використання системи допомагає розрізнити різні типи багатоосьових систем. Столи XY зазвичай працюють лише в межах власного місця розташування, тобто навантаження не виходить за межі осі Y. Це робить їх найкращими для застосувань, де навантаження потрібно розташувати в горизонтальній площині (XY). Типовим прикладом є напівпровідникова пластина, що розміщується для контролю, або деталь, що розміщується для виконання механічної обробки. Конструкції, які називаються відкритою рамою або відкритою апертурою, мають прозорий отвір через центр столу. Це дозволяє використовувати їх у випадках, коли світло або об'єкти повинні проходити крізь них, наприклад, для застосувань контролю з підсвічуванням та процесів вставки.
Оскільки XY-столи в основному використовуються для дуже високоточних застосувань, напрямними є перехресні роликові санчата, які забезпечують надзвичайно плавний і рівний хід. Приводні механізми зазвичай являють собою кулькові гвинтові установки або лінійні двигуни, хоча також поширені дуже дрібні ходові гвинти.
Базова вісь (X) декартового робота зазвичай підтримується по всій його довжині, але вісь Y або Z є консольною. Портальна конфігурація може включати дві осі Y та/або дві осі Z для додаткової вантажопідйомності та жорсткості, але визначальною особливістю портального робота є його дві базові осі (X). На відміну від декартових систем, які мають значні консольні навантаження, столи XY мають дуже незначне консольне навантаження на будь-яку з осей.
Окремий випадок етапів
Позиціонуючі платформи та поворотні столи очолюють перехід до інтегрованих конструкцій у системах руху. Просто подумайте, як у волоконно-оптичних, випробувальних та вимірювальних, а також напівпровідникових системах, таких як складальні установки, використовуються прецизійні платформи та столи для підвищення продуктивності та якості. Більш конкретно, виробництво плоских дисплеїв стимулювало появу дедалі більших форматів рухомих платформ з лінійним приводом та повітряним підшипником для перенесення навантаження. В інших випадках платформи з ремінним приводом задовольняють потребу в довгих ходах, але уникають проблем з опорою кулькових гвинтів та вартості лінійних двигунів.
Ще однією галуззю, що розвивається і використовує позиціонувальні установки, є адитивне виробництво. Тут постійно вдосконалені матеріали та методи накладання вимагають нових установок на всіх рівнях продуктивності. Багато базових машин виробника використовують установки з синхронними осями з ремінним приводом. Більш вимогливі програми (такі як дослідження та створення прототипів, медичне та дрібносерійне виробництво) зазвичай використовують позиціонувальні установки з кульковими гвинтами з моторним приводом для координації руху. Так само, медичні та біологічні програми використовують надточні установки, які забезпечують профілі руху, неможливі ще десять років тому. Тут п'єзомотори, мініатюрні лінійні опори та грубо-точні тандемні приводи стають все більш поширеними варіантами.
Попередньо спроектовані платформи позиціонування домінують у сфері упаковки, оскільки ця галузь часто змушує інтеграторів дотримуватися графіків проектування, які забороняють проектування та налаштування багатоосьових функцій власними силами. Аналогічно, верстатобудівна промисловість все частіше використовує платформи позиціонування, виготовлені на замовлення, наприклад, у лазерно-різальних та подібних верстатах. Ці та платформи для застосувань ЧПК все частіше налаштовуються на конкретні завдання руху. Це допомагає їм досягати динамічних параметрів за нижчою ціною та без клопоту з переформатуванням або модернізацією стандартних налаштувань. Цей новий підхід забезпечується поширенням програмних інструментів, які дозволяють виробникам оригінального обладнання (OEM) та кінцевим користувачам маніпулювати початковими ітераціями проектування у віртуальних середовищах, що мають точні моделі реальних компонентів платформи.
Збірка відрізняється. Тут напівспеціалізовані декартові платформи чудово підходять для вибору та розміщення елементів та перевірки за допомогою машинного зору. Більш типовими в цих системах є традиційні роторні двигуни, поєднані з роторно-лінійними пристроями (наприклад, кульковими гвинтами) та контролерами, які компенсують динаміку системи, щоб досягти точності до кількох мікрометрів або вище.
Автомобільні застосування дуже різноманітні. Наприклад, масштабні завдання з обробки листового металу та складання кузова створюють унікальні проблеми, які в деяких випадках задовольняють лише верхні платформи (або ті, що мають рейково-шестеренчасті комплекти). З іншого боку, платформи, оснащені контрольно-вимірювальними приладами для виявлення характеристик деталей у нанометровому масштабі, часто мають форму вузлів з прямим приводом осей, що керуються прецизійним контролером, який навіть коригує коливання навколишнього середовища.
Час публікації: 09 жовтня 2026 р.