




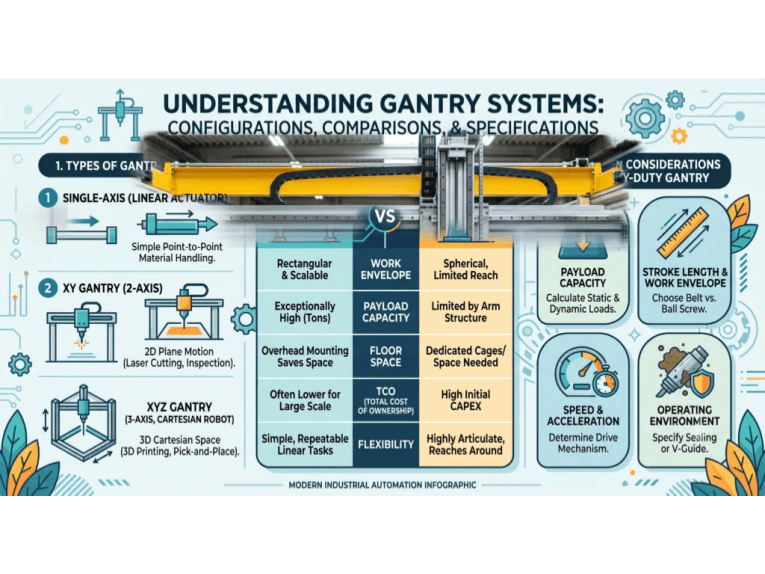
ما هو نظام البوابات ومكوناته الأساسية؟
نظام الرافعة الجسرية هو في الأساس روبوت ديكارتي يتميز بإطار ميكانيكي متعدد المحاور ينقل الأدوات أو الأحمال بدقة عالية على مساحة عمل واسعة. تشمل مكوناته الرئيسية قضبانًا وإطارات خطية صلبة، ومحامل أو منزلقات لحركة سلسة، ومحركات وآليات قيادة للحركة، وأنظمة تحكم برمجية ومادية.
تُعدّ أنظمة الرافعات الجسرية مفيدة في عمليات الأتمتة الثقيلة والهندسة الدقيقة، مثل نقل الأجزاء الثقيلة، أو الطباعة ثلاثية الأبعاد طبقةً تلو الأخرى، أو حتى الطباعة بدقة تصل إلى الميكرومتر. تُمكّن المركبات ذات الدفع بالشفرات، على عكس الأذرع الروبوتية، من إنجاز أعمال صناعية أكثر تعقيدًا. وتتيح قدرتها على العمل ضمن بيئات خطية مُتحكّم بها حاسوبيًا وموجّهة، دقةً فائقة، ومساحة عمل واسعة، وقدرة تحميل كبيرة. ولذلك، فهي مطلوبة في مجموعة واسعة من الصناعات، من صناعة السيارات إلى الإلكترونيات.
المفاهيم النظرية لأنظمة البوابات
تُعدّ أنظمة البوابات نوعًا من المنصات الروبوتية الخطية المصممة لتحريك الأشياء أو الأدوات في اتجاهات متعامدة. تتكون هذه الأنظمة من إطار علوي أو جسر يمتد فوق منطقة العمل، مع عربة (أو عربة متحركة) تتحرك على طول محور واحد أو أكثر. يُعتبر هذا التكوين في جوهره روبوتًا يعمل بنظام الإحداثيات الديكارتية، حيث يمكنه وضع الحمولة عند أي إحداثية XYZ ضمن نطاق عمله. وبسبب هذا التصميم، تُسمى روبوتات البوابات أحيانًا ببساطة بالروبوتات الديكارتية أو الروبوتات الخطية.
1. الدور في الأتمتة
توفر أنظمة البوابات تحديد مواقع موثوقًا به وقابلًا للتكرار للمهام الآلية مثل الالتقاط والوضع والتجميع والفحص، مما يقلل من إجهاد العاملين ويعزز الاتساق. تتيح مساحات العمل الواسعة وقدرات التحميل العالية لهذه الأنظمة خدمة خطوط التجميع بأكملها، متفوقةً بذلك على الأذرع الروبوتية التقليدية في العمليات واسعة النطاق. وتُقدّر هذه الأنظمة لسرعتها ودقتها، مما يجعلها مثالية لمهام الأتمتة الشاملة.
2. الدور في الهندسة الدقيقة
تتفوق أنظمة الرافعات الجسرية في الهندسة الدقيقة بفضل حركتها الخطية الثابتة، مما يحقق دقة تصل إلى مستوى الميكرومتر، وهي دقة بالغة الأهمية في تصنيع الإلكترونيات وأشباه الموصلات. وتُعد هذه الدقة ضرورية لمهام مثل التصنيع باستخدام الحاسوب (CNC)، والطباعة ثلاثية الأبعاد، وعلم القياس، حيث يُعد تحديد المواقع بدقة أمرًا بالغ الأهمية لضمان الجودة والموثوقية.
3. مقارنة مع الروبوتات المفصلية
يتمثل جانب نظري آخر في اختلاف الحركة مقارنةً بالروبوتات المفصلية. توفر الروبوتات الجسرية، بمحاورها الخطية، حركةً أبسط مقارنةً بالأذرع الروبوتية سداسية المحاور، التي تتميز بحركات مفصلية دورانية معقدة. ينتج عن ذلك سهولة في البرمجة والتحكم، خاصةً للحركات البسيطة أو المستوية. كما توفر الحركة الخطية المقيدة للروبوتات الجسرية قابلية تكرار متأصلة، مما يقلل من أخطاء الانحناء والارتداد.
المكونات الأساسية وآليات أنظمة الرافعات الجسرية
لفهم كيفية تحقيق أنظمة الرافعات الجسرية لأدائها، دعونا نحلل مكوناتها الأساسية وآلياتها. تصميم الرافعة الجسرية معياري، ويتألف من عدة أنظمة فرعية رئيسية تعمل بتناغم:
1. إطار وقضبان خطية
تُشكّل القضبان الخطية العمود الفقري لروبوت الجسر، إذ توفر المسارات التي تتحرك عليها العناصر المتحركة. وهي عادةً ما تكون مسارات طويلة ومستقيمة مصنوعة من الفولاذ المقوى أو الألومنيوم، ومصنّعة بدقة لضمان الحد الأدنى من الاحتكاك والانحراف.
تشمل تصميمات القضبان المشتركة قضبانًا جانبية (قضبان ذات مقطع عرضي مستطيل مع كتل محامل متطابقة) وقضبانًا دائرية.
- توفر القضبان الخطية ذات الشكل المحدد دقة عالية وقدرة تحمل كبيرة باستخدام مسارات مصنعة آلياً ومحامل كروية معاد تدويرها.
- القضبان الدائرية أبسط وتستخدم غالباً للأحمال الخفيفة.
في بعض الرافعات الجسرية، يُستخدم قضيبان متوازيان لمحور واحد لزيادة الثبات (على سبيل المثال، قضيبان مزدوجان لمحور X يدعمان جسراً). يجب أن يكون هذان القضيبان صلبين ومستقيمين تماماً، لأنهما يحددان مسار الحركة. أي انحراف فيهما سيؤدي مباشرةً إلى أخطاء في تحديد المواقع.
2. جسر الإطار والجسر العلوي
الإطار هو الهيكل الإنشائي الذي يحمل القضبان والمكونات الأخرى. تحتوي العديد من أنظمة الرافعات الجسرية على جسر أو عارضة جسرية تمتد بين دعامتين جانبيتين (كما هو الحال في رافعة الجسر). يحمل هذا الجسر مكونات المحورين Y و Z.
في نظام الرافعة الجسرية الحقيقي، يتم دعم طرفي الجسر ويتحركان على طول قضبان المحور السيني. يعزز هذا التصميم ذو الدعم المزدوج الصلابة ويسمح بحمل حمولات أثقل ومسافات حركة أطول دون ترهل.
تُصنع الهياكل عادةً من مقاطع فولاذية أو ألومنيوم لتوفير قاعدة ثابتة ومقاومة للاهتزازات. يجب أن يتحمل الهيكل الميكانيكي ليس فقط الوزن الساكن للأحمال، بل أيضاً القوى الديناميكية الناتجة عن التسارع والتباطؤ.
3. المحامل والمنزلقات الخطية
تُثبّت على القضبان كتل محامل أو منزلقات خطية تسمح للأجزاء المتحركة في الرافعة بالانزلاق بسلاسة. تُقلّل هذه المحامل الاحتكاك بين القضبان الثابتة والعربة المتحركة. وهناك أنواع شائعة منها:
- محامل كروية دائرية:احتكاك منخفض، ودقة عالية، وقدرة على تحمل الأحمال؛ مثالية للحركة السلسة والدقيقة في الجسور المتحركة الدقيقة.
- محامل أسطوانية:قدرة تحمل عالية وصلابة؛ مناسبة للتطبيقات الشاقة نظرًا لزيادة مساحة التلامس.
- محامل انزلاقية بسيطة:منخفض التكلفة، ومقاوم للأوساخ، وذو خاصية التشحيم الذاتي؛ يستخدم في الرافعات ذات السرعة المنخفضة والدقة المنخفضة بسبب الاحتكاك العالي.
يُعدّ اختيار المحامل المناسبة أمرًا بالغ الأهمية. يجب أن تدعم كتل المحامل ليس فقط الحمولة، بل أيضًا قوى التسارع (التي قد تفوق وزن الحمولة بأضعاف). كما أنها تحافظ على المحاذاة، إذ قد يؤدي سوء المحاذاة إلى انحشار أو تآكل غير متساوٍ.
4. المشغلات: المحركات وآليات الدفع
يتم تحريك كل محور من محاور الرافعة بواسطة مشغل. ويؤثر اختيار المحرك وآلية التشغيل بشكل مباشر على سرعة النظام وقوته ودقته.
- محركات الخطوة:تُستخدم محركات الخطوة بكثرة في التطبيقات التي تتطلب تكلفة منخفضة، مثل طابعات ثلاثية الأبعاد وآلات CNC التي تُصنع يدويًا. تدور هذه المحركات بخطوات منفصلة، مما يتيح التحكم في الموضع بنظام الحلقة المفتوحة. ورغم بساطتها ودقتها عند السرعات المنخفضة، إلا أنها قد تفقد التزامن تحت الأحمال العالية.
- محركات سيرفو:تُستخدم هذه الأنظمة في أنظمة البوابات عالية الأداء التي تتطلب حركة سريعة ودقيقة. وعند اقترانها بأجهزة التشفير ووحدات التحكم ذات الحلقة المغلقة، فإنها توفر تغذية راجعة فورية وتصحيحًا للأخطاء. تُعد هذه الأنظمة مثالية للروبوتات الصناعية التي تحتاج إلى إنتاجية عالية ودقة متناهية، لا سيما مع الأحمال المتغيرة.
- المحركات الخطية:تُستخدم المحركات الخطية في أنظمة البوابات المتطورة، حيث تُغني عن استخدام ناقلات الحركة الميكانيكية لتحقيق حركة خطية مباشرة. وتوفر هذه المحركات حركة سلسة وسرعات عالية ودقة استثنائية بفضل انعدام الارتداد. وتُستخدم المحركات الخطية في تطبيقات متطورة مثل صناعة أشباه الموصلات، حيث تُعد الدقة المتناهية أمرًا بالغ الأهمية.
5. ميكانيكا القيادة
عادةً ما يتطلب الأمر تحويل دوران المحرك إلى حركة خطية. ومن الآليات الشائعة ما يلي:
- محركات لولبية كروية:تُحوّل براغي الكرات، التي تُدار بواسطة محرك، الحركة الدورانية إلى حركة خطية للعربة، مما يوفر دقة عالية وقوة دفع ضرورية لتطبيقات مثل أدوات الآلات. ويُمكّنها رد الفعل العكسي المنخفض، خاصةً مع الصواميل المُحمّلة مسبقًا، من التكرار على مستوى الميكرون. ومع ذلك، تُعدّ قيود الطول لمنع الترهل والسرعات المنخفضة على المحاور الطويلة من بين عيوبها.
- محركات السيور:تتيح محركات الحزام، التي تستخدم حزامًا مسننًا يعمل بمحرك، إمكانية الحركة لمسافات طويلة وسرعات عالية، وهو أمر شائع في التعبئة والتغليف والطابعات ثلاثية الأبعاد ذات المساحة الكبيرة، على الرغم من أنها توفر دقة أقل في تحديد المواقع بسبب المرونة وهي الأفضل للأحمال الخفيفة إلى المتوسطة.
- محركات التروس المسننة:تتميز محركات التروس المسننة، التي تستخدم ترسًا مدفوعًا بمحرك يتشابك مع رف خطي، بقدرتها على التعامل مع الأحمال الثقيلة والأطوال غير المحدودة، وهي مناسبة لأجهزة التوجيه CNC الكبيرة، وتوفر دقة جيدة مع مكونات عالية الجودة على الرغم من رد الفعل العكسي المحتمل.
6. أنظمة التحكم والبرمجيات
يُعد نظام التحكم بمثابة "عقل" نظام الرافعة الجسرية، وهو عادةً وحدة تحكم في الحركة أو وحدة تحكم منطقية قابلة للبرمجة (PLC) مُدمجة مع برنامج يُخطط ويُنسق الحركة. يقرأ نظام التحكم المواضع المطلوبة ويُرسل الأوامر إلى المحركات (ويُراقب ردود الفعل من أجهزة التشفير، إن وُجدت) لتنفيذ حركة سلسة ومنسقة على جميع المحاور.
تشمل العناصر الرئيسية للتحكم في الرافعة ما يلي:
- وحدة التحكم بالحركة / وحدة التحكم المنطقية القابلة للبرمجة (PLC):تُنسق هذه الأجهزة حركات متعددة المحاور. في الأنظمة المتقدمة، يقوم متحكم حركة مخصص أو وحدة تحكم منطقية قابلة للبرمجة صناعية مزودة بوظائف التحكم في الحركة بحساب مسارات المحركات. ويضمن ذلك أنه إذا كان من الضروري، على سبيل المثال، أن يتحرك المحوران X وY في وقت واحد لرسم خط قطري، فإنهما يتحركان بالسرعات النسبية الصحيحة.
- مستشعرات التغذية الراجعة:توفر أجهزة التشفير الموجودة على المحركات (أو المقاييس الخطية على المحاور) تغذية راجعة فورية للموقع لتصحيح أي خطأ بين الموقع المطلوب والموقع الفعلي. تستخدم بعض أنظمة البوابات أجهزة تشفير خطية عالية الدقة لتحقيق دقة تصل إلى مستوى الميكرون. على سبيل المثال، قد تستخدم بوابة تجميع لوحات الدوائر المطبوعة المتطورة مقاييس زجاجية خطية لضمان دقة وضع المكونات على لوحة الدوائر.
- البرمجيات والبرمجة:من الناحية البرمجية، يمكن برمجة أنظمة البوابات باستخدام برامج متخصصة في الحركة أو لغة G-code. تتيح البرامج الحديثة للمستخدمين تخطيط مسارات معقدة، وضبط السرعات (التغذية) والتسارعات، وحتى دمج أنظمة الرؤية الآلية أو أجهزة الاستشعار. تضمن ميزات مثل تخطيط المسار حركة البوابة بسلاسة على طول منحنيات انسيابية بدلاً من الحركات المتقطعة على كل محور على حدة. يوفر البرنامج عادةً واجهة مستخدم للمشغلين لإدخال المعلمات، وتشغيل المهام، ومراقبة الحالة.
تاريخ النشر: 19 أكتوبر 2026