




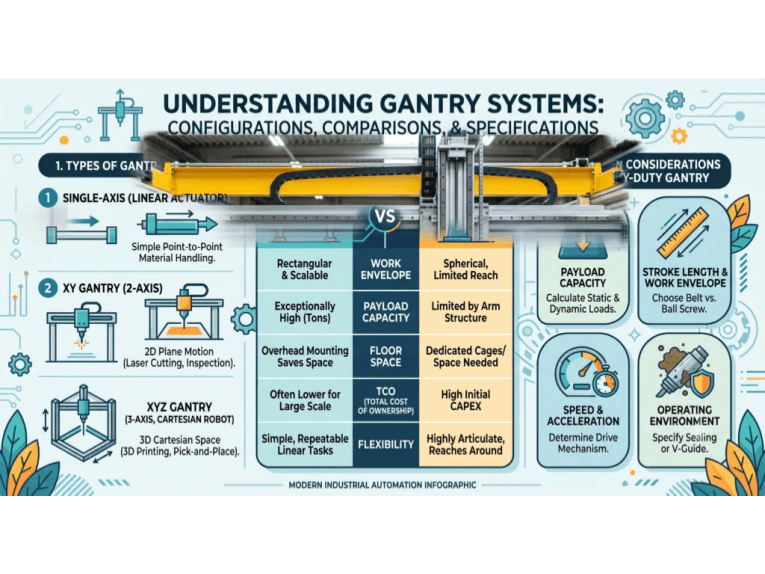
Cos'è un sistema a portale e quali sono i suoi componenti principali
Un sistema a portale è essenzialmente un robot cartesiano dotato di una struttura meccanica multiasse che movimenta utensili o carichi utili con elevata precisione su un'ampia area di lavoro. I suoi componenti chiave includono guide e telai lineari rigidi, cuscinetti o guide per un movimento fluido, motori e meccanismi di azionamento per il movimento, e sistemi di controllo hardware e software.
I sistemi a portale sono utili nell'automazione pesante e nelle attività di ingegneria di precisione, come il trasporto di componenti pesanti, la stampa 3D strato per strato o persino la stampa con una precisione micrometrica. I veicoli a propulsione a lama, a differenza dei bracci robotici, consentono lavori industriali molto più complessi. La loro capacità di operare in ambienti lineari, controllati da computer e guidati, permette un'estrema precisione, un'elevata disponibilità di spazio di lavoro e una notevole capacità di carico. Per questo motivo, sono richiesti in una vasta gamma di settori, dall'automotive all'elettronica.
Concetti teorici dei sistemi a portale
I sistemi a portale sono una forma di piattaforma robotica lineare progettata per movimentare oggetti o utensili in direzioni ortogonali. Sono costituiti da una struttura o un ponte aereo che attraversa un'area di lavoro, con un carrello che si muove lungo uno o più assi. Questa configurazione è essenzialmente un robot a coordinate cartesiane in grado di posizionare un carico utile in qualsiasi coordinata XYZ all'interno del suo spazio di lavoro. Per via di questa progettazione, i robot a portale vengono talvolta chiamati semplicemente robot cartesiani o robot lineari.
1. Ruolo nell'automazione
I sistemi a portale offrono un posizionamento affidabile e ripetibile per attività automatizzate come prelievo e posizionamento, assemblaggio e ispezione, riducendo l'affaticamento umano e migliorando la coerenza. Le loro ampie superfici di lavoro e le elevate capacità di carico consentono di servire intere linee di assemblaggio, superando i tradizionali bracci robotici nelle operazioni su larga scala. Sono apprezzati per la loro velocità e precisione, che li rendono ideali per un'ampia gamma di attività di automazione.
2. Ruolo nell'ingegneria di precisione
I sistemi a portale eccellono nell'ingegneria di precisione grazie al loro movimento lineare e rigido, che consente di raggiungere un'accuratezza micrometrica, fondamentale per la produzione di componenti elettronici e semiconduttori. Questa precisione è vitale per attività come la lavorazione CNC, la stampa 3D e la metrologia, dove il posizionamento preciso è di primaria importanza per la qualità e l'affidabilità.
3. Confronto con i robot articolati
Un altro aspetto teorico riguarda la differenza cinematica rispetto ai robot articolati. I robot a portale, con i loro assi lineari, offrono una cinematica più semplice rispetto ai bracci robotici a 6 assi, che presentano movimenti rotatori complessi. Ciò si traduce in una programmazione e un controllo più semplici, soprattutto per movimenti lineari o planari. Il movimento lineare vincolato dei robot a portale garantisce inoltre una ripetibilità intrinseca, riducendo gli errori dovuti a flessioni e giochi.
Componenti principali e meccanismi dei sistemi a portale
Per comprendere come i sistemi a portale raggiungano le loro prestazioni, analizziamo i loro componenti e meccanismi principali. La progettazione di un sistema a portale è modulare e comprende diversi sottosistemi chiave che lavorano in sinergia:
1. Telaio e binari lineari
Le guide lineari costituiscono la spina dorsale di un robot a portale, fornendo i binari lungo i quali si muovono gli elementi in movimento. Si tratta in genere di binari lunghi e rettilinei, realizzati in acciaio temprato o alluminio, lavorati con precisione per garantire attrito e flessione minimi.
Tra i tipi di rotaie più comuni si annoverano le rotaie profilate (rotaie a sezione rettangolare con blocchi di appoggio corrispondenti) e le rotaie ad albero tondo.
- Le guide lineari profilate offrono elevata precisione e capacità di carico grazie all'utilizzo di binari lavorati e cuscinetti a sfere a ricircolo,
- Le rotaie tonde sono più semplici e spesso utilizzate per carichi più leggeri.
In alcuni sistemi a portale, per aumentare la stabilità di un asse vengono utilizzate due guide parallele (ad esempio, doppie guide sull'asse X a supporto di un ponte). Queste guide devono essere rigide e perfettamente allineate, poiché definiscono la traiettoria del movimento. Qualsiasi deviazione delle guide si tradurrebbe direttamente in errori di posizionamento.
2. Ponte a telaio e a cavalletto
Il telaio è la struttura portante che sostiene le rotaie e gli altri componenti. Molti sistemi a portale hanno un ponte o una trave che si estende tra due supporti laterali (come nell'analogia con una gru a portale). Questo ponte sostiene i componenti lungo gli assi Y e Z.
In un vero ponte a portale, entrambe le estremità sono supportate e si muovono lungo le guide dell'asse X. Questa struttura a doppio supporto aumenta la rigidità e consente di trasportare carichi più pesanti e di effettuare corse più lunghe senza cedimenti.
I telai sono generalmente realizzati con profilati di acciaio o alluminio per fornire una base stabile e resistente alle vibrazioni. La struttura meccanica deve resistere non solo al peso statico dei carichi utili, ma anche alle forze dinamiche derivanti da accelerazione e decelerazione.
3. Cuscinetti e guide lineari
Sulle rotaie sono montati dei blocchi di cuscinetti o delle guide lineari che consentono alle parti mobili del portale di scorrere agevolmente. Questi cuscinetti riducono al minimo l'attrito tra le rotaie fisse e il carrello mobile. Ne esistono alcuni tipi comuni:
- Cuscinetti a sfere a ricircolo d'aria:A basso attrito, alta precisione e capacità di carico; ideale per movimenti fluidi e accurati in portali di precisione.
- Cuscinetti a rulli:Elevata capacità di carico e rigidità; adatti ad applicazioni gravose grazie alla loro maggiore superficie di contatto.
- Cuscinetti a strisciamento lisci:Economici, resistenti allo sporco e autolubrificanti; utilizzati in portali a bassa velocità e bassa precisione a causa del maggiore attrito.
La corretta selezione dei cuscinetti è fondamentale. I supporti dei cuscinetti devono sostenere non solo il carico utile, ma anche le forze di accelerazione (che possono essere molte volte superiori al peso del carico). Devono inoltre mantenere l'allineamento: un allineamento errato può causare inceppamenti o usura irregolare.
4. Attuatori: motori e meccanismi di azionamento
Il movimento lungo ciascun asse di un portale è azionato da un attuatore. La scelta del motore e del meccanismo di azionamento influisce direttamente sulla velocità, sulla forza e sulla precisione del sistema.
- Motori passo-passo:Comunemente utilizzati in applicazioni sensibili ai costi come le stampanti 3D e le macchine CNC fai-da-te, i motori passo-passo ruotano a passi discreti, consentendo il controllo di posizione ad anello aperto. Sebbene semplici e precisi a basse velocità, possono perdere la sincronizzazione sotto carichi elevati.
- Servomotori:Utilizzati per sistemi a portale ad alte prestazioni che richiedono movimenti rapidi e precisi. Abbinati a encoder e controllori a circuito chiuso, forniscono feedback in tempo reale e correzione degli errori. Sono ideali per robot industriali che necessitano di elevata produttività e precisione, soprattutto con carichi variabili.
- Motori lineari:Presenti nei sistemi a portale più avanzati, eliminano le trasmissioni meccaniche per un movimento lineare diretto. Offrono un movimento fluido, alte velocità e una precisione eccezionale grazie all'assenza di gioco. I motori lineari sono utilizzati in applicazioni di fascia alta come la produzione di semiconduttori, dove l'estrema precisione è fondamentale.
5. Meccanica di trasmissione
La rotazione del motore deve solitamente tradursi in uno spostamento lineare. I meccanismi più comuni includono:
- Azionamenti a vite a ricircolo di sfere:Le viti a ricircolo di sfere, azionate da un motore, trasformano il movimento rotatorio in movimento lineare del carrello, offrendo elevata precisione e spinta, essenziali per applicazioni come le macchine utensili. Il loro gioco minimo, soprattutto con dadi precaricati, consente una ripetibilità a livello di micron. Tuttavia, i limiti imposti dalla lunghezza per evitare cedimenti e dalle velocità inferiori sugli assi lunghi rappresentano delle limitazioni.
- Trasmissioni a cinghia:Le trasmissioni a cinghia, che utilizzano una cinghia dentata azionata da un motore, consentono lunghe corse e alte velocità, e sono comuni negli imballaggi e nelle stampanti 3D di grandi dimensioni, sebbene offrano una minore precisione di posizionamento a causa dell'elasticità e siano più adatte a carichi da leggeri a medi.
- Trasmissioni a cremagliera e pignone:I sistemi di azionamento a cremagliera e pignone, che utilizzano un pignone motorizzato che ingrana con una cremagliera lineare, sono in grado di gestire carichi pesanti e lunghezze illimitate, risultando adatti per grandi fresatrici CNC e offrendo un'elevata precisione con componenti di alta qualità, nonostante il potenziale gioco meccanico.
6. Sistemi di controllo e software
Il "cervello" di un sistema a portale è il suo sistema di controllo, in genere un controllore di movimento o un PLC (Controllore Logico Programmabile) combinato con un software che pianifica e coordina il movimento. Il sistema di controllo legge le posizioni desiderate e invia comandi ai motori (e monitora il feedback degli encoder, se presenti) per eseguire un movimento fluido e coordinato lungo tutti gli assi.
Gli elementi chiave del controllo a portale includono:
- Controllore di movimento / PLC:Questo hardware coordina i movimenti su più assi. Nelle configurazioni più avanzate, un controllore di movimento dedicato o un PLC industriale con funzioni di controllo del movimento calcola le traiettorie dei motori. Garantisce che, ad esempio, se gli assi X e Y devono muoversi simultaneamente per disegnare una linea diagonale, lo facciano alle corrette velocità relative.
- Sensori di feedback:Gli encoder sui motori (o le scale lineari sugli assi) forniscono un feedback di posizione in tempo reale per correggere eventuali errori tra la posizione comandata e la posizione effettiva. Alcuni sistemi a portale utilizzano encoder lineari ad alta risoluzione per una precisione a livello di micron. Ad esempio, un sistema a portale per l'assemblaggio di PCB di fascia alta potrebbe utilizzare scale lineari in vetro per garantire la precisione del posizionamento dei componenti su un circuito stampato.
- Software e programmazione:Dal punto di vista software, i sistemi a portale possono essere programmati utilizzando software di controllo del movimento specializzati o codice G. I software moderni consentono agli utenti di pianificare percorsi complessi, regolare velocità (avanzamenti) e accelerazioni e persino integrare sistemi di visione artificiale o sensori. Funzionalità come la pianificazione della traiettoria assicurano che il portale si muova lungo curve fluide anziché con movimenti bruschi asse per asse. Il software in genere fornisce un'interfaccia utente che permette agli operatori di inserire parametri, avviare lavorazioni e monitorare lo stato.
Data di pubblicazione: 19 ottobre 2026