




Was ist ein Portalsystem und welche Kernkomponenten gehören dazu?
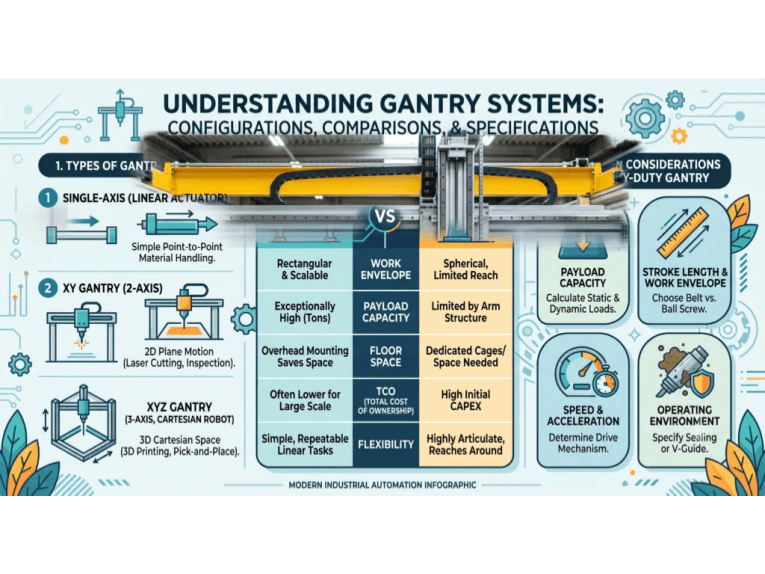
Ein Portalsystem ist im Wesentlichen ein kartesischer Roboter mit einem mehrachsigen mechanischen Rahmen, der Werkzeuge oder Lasten mit hoher Präzision über einen großen Arbeitsbereich bewegt. Zu seinen Hauptkomponenten gehören starre Linearführungen und Rahmen, Lager oder Gleitlager für eine reibungslose Bewegung, Motoren und Antriebsmechanismen für die Bewegung sowie Software- und Hardware-Steuerungssysteme.
Portalsysteme sind in der Schwerautomatisierung und Präzisionstechnik unverzichtbar, beispielsweise beim Transport schwerer Teile, beim schichtweisen 3D-Druck oder beim Drucken im Mikrometerbereich. Im Gegensatz zu Roboterarmen ermöglichen blattgetriebene Fahrzeuge deutlich komplexere industrielle Arbeiten. Ihre Fähigkeit, linear, computergesteuert und geführt zu arbeiten, ermöglicht höchste Genauigkeit, große Arbeitsflächen und erhebliche Traglastkapazität. Daher werden sie in einer Vielzahl von Branchen benötigt, von der Automobil- bis zur Elektronikindustrie.
Theoretische Konzepte von Portalsystemen
Portalsysteme sind eine Art linearer Roboterplattformen, die Objekte oder Werkzeuge in orthogonalen Richtungen bewegen. Sie bestehen aus einem überspannenden Rahmen oder einer Brücke, auf der sich ein Schlitten (oder Wagen) entlang einer oder mehrerer Achsen bewegt. Diese Konfiguration ist im Wesentlichen ein kartesischer Koordinatenroboter, der eine Nutzlast an jeder beliebigen XYZ-Koordinate innerhalb seines Arbeitsbereichs positionieren kann. Aufgrund dieser Bauweise werden Portalroboter manchmal auch einfach als kartesische Roboter oder Linearroboter bezeichnet.
1. Rolle bei der Automatisierung
Portalsysteme ermöglichen eine zuverlässige und wiederholgenaue Positionierung für automatisierte Aufgaben wie Kommissionierung, Montage und Inspektion. Dadurch werden die Ermüdung des Bedienpersonals reduziert und die Konsistenz erhöht. Dank ihrer großen Arbeitsflächen und hohen Tragfähigkeiten eignen sie sich für die Bedienung ganzer Montagelinien und übertreffen herkömmliche Roboterarme bei Großprojekten. Ihre Geschwindigkeit und Präzision machen sie ideal für vielfältige Automatisierungsaufgaben.
2. Rolle in der Präzisionstechnik
Portalsysteme zeichnen sich durch ihre starre Linearbewegung aus und erreichen eine Genauigkeit im Mikrometerbereich, die für die Elektronik- und Halbleiterfertigung unerlässlich ist. Diese Genauigkeit ist entscheidend für Anwendungen wie CNC-Bearbeitung, 3D-Druck und Messtechnik, bei denen präzise Positionierung für Qualität und Zuverlässigkeit von größter Bedeutung ist.
3. Vergleich mit Gelenkrobotern
Ein weiterer theoretischer Aspekt ist der Unterschied in der Kinematik im Vergleich zu Knickarmrobotern. Portalroboter mit ihren Linearachsen bieten eine einfachere Kinematik als 6-Achs-Roboterarme mit ihren komplexen Drehgelenkbewegungen. Dies vereinfacht die Programmierung und Steuerung, insbesondere bei geradlinigen oder planaren Bewegungen. Die eingeschränkte Linearbewegung von Portalrobotern gewährleistet zudem eine hohe Wiederholgenauigkeit und reduziert Fehler durch Verwindung und Spiel.
Kernkomponenten und Mechanik von Portalsystemen
Um zu verstehen, wie Portalsysteme ihre Leistungsfähigkeit erreichen, betrachten wir ihre Kernkomponenten und Mechanik genauer. Ein Portalsystem ist modular aufgebaut und besteht aus mehreren wichtigen Teilsystemen, die zusammenarbeiten:
1. Linearrahmen und Schienen
Linearführungen bilden das Rückgrat eines Portalroboters und stellen die Schienen dar, auf denen sich die beweglichen Elemente bewegen. Typischerweise handelt es sich um lange, gerade Schienen aus gehärtetem Stahl oder Aluminium, die präzise gefertigt sind, um minimale Reibung und Durchbiegung zu gewährleisten.
Zu den gängigen Schienenkonstruktionen gehören Profilschienen (Schienen mit rechteckigem Querschnitt und passenden Lagerblöcken) und Rundwellenschienen.
- Profilierte Linearführungen bieten hohe Präzision und Tragfähigkeit durch die Verwendung von präzisionsgefertigten Schienen und Kugelumlauflagern.
- Runde Schienen sind einfacher und werden häufig für leichtere Lasten verwendet.
Bei manchen Portalkranen werden zur Erhöhung der Stabilität zwei parallele Schienen pro Achse verwendet (beispielsweise zwei X-Achsen-Schienen zur Unterstützung einer Brücke). Diese Schienen müssen steif und absolut gerade ausgerichtet sein, da sie die Bewegungsbahn vorgeben. Jede Abweichung der Schienen würde direkt zu Positionierungsfehlern führen.
2. Rahmen- und Portalbrücke
Der Rahmen bildet das strukturelle Gerüst, das die Schienen und andere Komponenten trägt. Viele Portalsysteme verfügen über eine Brücke oder einen Portalbalken, der zwei seitliche Stützen überspannt (ähnlich wie bei einem Portalkran). Diese Brücke trägt die Komponenten der Y- und Z-Achse.
Bei einem echten Portalkran sind beide Enden der Brücke abgestützt und bewegen sich entlang der Schienen der X-Achse. Diese doppelte Abstützung erhöht die Stabilität und ermöglicht höhere Nutzlasten sowie größere Verfahrwege ohne Durchhängen.
Rahmen bestehen üblicherweise aus Stahl- oder Aluminiumprofilen und bieten eine stabile, vibrationsdämpfende Basis. Die mechanische Konstruktion muss nicht nur dem statischen Gewicht der Nutzlasten, sondern auch den dynamischen Kräften durch Beschleunigung und Verzögerung standhalten.
3. Lager und Linearführungen
Auf den Schienen sind Lagerblöcke oder Linearführungen montiert, die ein reibungsloses Gleiten der beweglichen Teile des Portals ermöglichen. Diese Lager minimieren die Reibung zwischen den feststehenden Schienen und dem beweglichen Schlitten. Es gibt einige gängige Typen:
- Kugelumlauflager:Reibungsarm, hochpräzise und tragfähig; ideal für reibungslose, genaue Bewegungen in Präzisionsportalen.
- Wälzlager:Hohe Belastbarkeit und Steifigkeit; aufgrund der vergrößerten Kontaktfläche geeignet für anspruchsvolle Anwendungen.
- Gleitlager:Kostengünstig, robust gegenüber Schmutz und selbstschmierend; aufgrund der höheren Reibung in langsam laufenden, unpräzisen Portalen eingesetzt.
Die richtige Auswahl der Lager ist entscheidend. Die Lagerblöcke müssen nicht nur die Nutzlast, sondern auch die Beschleunigungskräfte (die ein Vielfaches des Nutzlastgewichts betragen können) aufnehmen. Sie gewährleisten zudem die Ausrichtung – eine fehlerhafte Ausrichtung kann zu Blockierungen oder ungleichmäßigem Verschleiß führen.
4. Aktuatoren: Motoren und Antriebsmechanismen
Die Bewegung in jeder Achse eines Portals wird durch einen Aktor angetrieben. Die Wahl des Motors und des Antriebsmechanismus beeinflusst direkt die Geschwindigkeit, die Kraft und die Präzision des Systems.
- Schrittmotoren:Schrittmotoren sind in kostensensiblen Anwendungen wie 3D-Druckern und CNC-Selbstbaumaschinen weit verbreitet. Sie rotieren in diskreten Schritten und ermöglichen so eine Positionsregelung im offenen Regelkreis. Bei niedrigen Drehzahlen arbeiten sie einfach und präzise, können aber unter hoher Last die Synchronisation verlieren.
- Servomotoren:Sie werden für Hochleistungs-Portalsysteme eingesetzt, die schnelle und präzise Bewegungen erfordern. In Kombination mit Encodern und Reglern ermöglichen sie Echtzeit-Feedback und Fehlerkorrektur. Sie eignen sich ideal für Industrieroboter, die hohen Durchsatz und Präzision benötigen, insbesondere bei variablen Lasten.
- Linearmotoren:Linearmotoren werden in modernen Portalsystemen eingesetzt und ermöglichen durch den Verzicht auf mechanische Getriebe eine direkte lineare Bewegung. Dank des spielfreien Betriebs gewährleisten sie eine gleichmäßige Bewegung, hohe Geschwindigkeiten und außergewöhnliche Präzision. Linearmotoren finden Anwendung in anspruchsvollen Bereichen wie der Halbleiterfertigung, wo höchste Genauigkeit unerlässlich ist.
5. Antriebsmechanik
Die Rotation des Motors muss üblicherweise in eine lineare Bewegung umgewandelt werden. Gängige Mechanismen hierfür sind:
- Kugelgewindetriebe:Kugelgewindetriebe, angetrieben von einem Motor, wandeln Drehbewegungen in lineare Schlittenbewegungen um und bieten so die für Anwendungen wie Werkzeugmaschinen unerlässliche hohe Präzision und Schubkraft. Ihr minimales Spiel, insbesondere bei vorgespannten Muttern, ermöglicht eine Wiederholgenauigkeit im Mikrometerbereich. Längenbeschränkungen zur Vermeidung von Durchhängen und geringere Geschwindigkeiten bei langen Achsen stellen jedoch Einschränkungen dar.
- Riemenantriebe:Riemenantriebe, die einen motorgetriebenen Zahnriemen nutzen, ermöglichen lange Verfahrwege und hohe Geschwindigkeiten, wie sie bei Verpackungs- und großflächigen 3D-Druckern üblich sind. Allerdings bieten sie aufgrund der Elastizität eine geringere Positioniergenauigkeit und eignen sich am besten für leichte bis mittlere Lasten.
- Zahnstangenantriebe:Zahnstangenantriebe, bei denen ein motorgetriebenes Ritzel in eine lineare Zahnstange eingreift, bewältigen hohe Lasten und unbegrenzte Längen und eignen sich für große CNC-Fräsen. Sie bieten trotz möglichem Spiel eine gute Präzision mit hochwertigen Komponenten.
6. Steuerungssysteme und Software
Das „Gehirn“ eines Portalsystems ist sein Steuerungssystem – typischerweise eine Bewegungssteuerung oder SPS (Speicherprogrammierbare Steuerung) in Kombination mit einer Software, die die Bewegung plant und koordiniert. Das Steuerungssystem liest die gewünschten Positionen ein und übermittelt Befehle an die Motoren (und überwacht gegebenenfalls die Rückmeldung von Encodern), um eine gleichmäßige und koordinierte Bewegung entlang aller Achsen auszuführen.
Zu den wichtigsten Elementen der Portalsteuerung gehören:
- Bewegungssteuerung / SPS:Diese Hardware koordiniert Bewegungen über mehrere Achsen. In komplexen Systemen berechnet ein dedizierter Bewegungscontroller oder eine industrielle SPS mit Bewegungssteuerungsfunktionen die Motorbahnen. So wird sichergestellt, dass sich beispielsweise die X- und Y-Achse gleichzeitig bewegen, um eine Diagonale zu zeichnen, und zwar mit den korrekten relativen Geschwindigkeiten.
- Rückkopplungssensoren:Encoder an Motoren (oder Linearmaßstäbe an Achsen) liefern Positionsrückmeldung in Echtzeit, um Abweichungen zwischen Soll- und Ist-Position zu korrigieren. Einige Portalsysteme verwenden hochauflösende Linear-Encoder für Präzision im Mikrometerbereich. Beispielsweise kann ein High-End-Leiterplattenbestückungsportal lineare Glasmaßstäbe einsetzen, um die Platzierungsgenauigkeit der Bauteile auf einer Leiterplatte zu gewährleisten.
- Software und Programmierung:Auf Softwareseite lassen sich Portalsysteme mithilfe spezieller Bewegungssteuerungssoftware oder G-Code programmieren. Moderne Software ermöglicht die Planung komplexer Bahnen, die Anpassung von Geschwindigkeiten (Vorschüben) und Beschleunigungen sowie die Integration von Bildverarbeitungssystemen oder Sensoren. Funktionen wie die Bahnplanung gewährleisten, dass sich das Portal entlang gleichmäßiger Kurven und nicht ruckartig achsenweise bewegt. Die Software bietet in der Regel eine Benutzeroberfläche, über die Bediener Parameter eingeben, Aufträge starten und den Status überwachen können.
Veröffentlichungsdatum: 19. Oktober 2026