




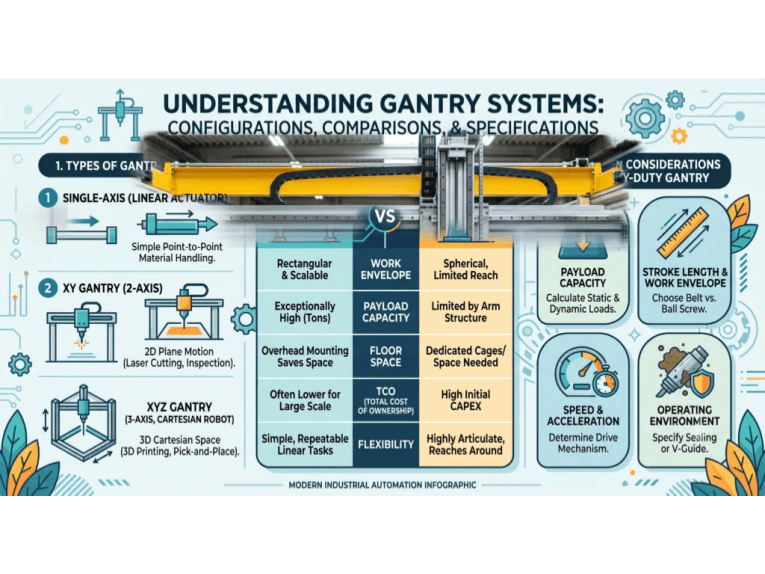
Що таке портальна система та її основні компоненти
Портальна система — це, по суті, декартовий робот із багатоосьовою механічною рамою, яка переміщує інструменти або корисні вантажі з високою точністю по великій робочій зоні. Її ключові компоненти включають жорсткі лінійні напрямні та рами, підшипники або повзуни для плавного руху, двигуни та приводні механізми для руху, а також програмні та апаратні системи керування.
Портальні системи корисні у важкій автоматизації та точній інженерії, таких як транспортування важких деталей, шар за шаром у 3D-друку або навіть друк у мікрометровому діапазоні. Транспортні засоби з лопатевим приводом, на відміну від роботизованих рук, дозволяють виконувати набагато складнішу промислову роботу. Їхня здатність функціонувати в лінійних, керованих комп'ютером умовах забезпечує надзвичайну точність, високу доступність робочого простору та значну вантажопідйомність. Таким чином, вони потрібні в різних галузях промисловості, від автомобільної до електроніки.
Теоретичні концепції портальних систем
Портальні системи – це різновид лінійної роботизованої платформи, призначеної для переміщення об'єктів або інструментів в ортогональних напрямках. Вони складаються з верхньої рами або мосту, що охоплює робочу зону, з кареткою (або візком), що переміщується вздовж однієї або кількох осей. Ця конфігурація, по суті, є роботом з декартовими координатами, який може позиціонувати корисне навантаження в будь-якій координаті XYZ в межах своєї робочої зони. Через таку конструкцію портальних роботів іноді називають просто декартовими роботами або лінійними роботами.
1. Роль в автоматизації
Портальні системи забезпечують надійне та повторюване позиціонування для автоматизованих завдань, таких як комплектування та розміщення, складання та перевірка, зменшуючи втому людини та підвищуючи стабільність. Їхні великі робочі простори та висока вантажопідйомність дозволяють їм обслуговувати цілі складальні лінії, перевершуючи традиційні роботизовані маніпулятори у великомасштабних операціях. Вони цінуються за свою швидкість та точність, що робить їх ідеальними для широкого спектру завдань автоматизації.
2. Роль у точному машинобудуванні
Портальні системи перевершують у точній інженерії завдяки своєму жорсткому лінійному руху, досягаючи точності на мікрометровому рівні, що є критично важливим для виробництва електроніки та напівпровідників. Ця точність життєво важлива для таких завдань, як обробка на верстатах з ЧПК, 3D-друк та метрологія, де точне позиціонування має першорядне значення для якості та надійності.
3. Порівняння з шарнірними роботами
Ще один теоретичний аспект полягає в різниці в кінематиці порівняно з шарнірними роботами. Портальні роботи з їхніми лінійними осями пропонують простішу кінематику порівняно з 6-осьовими роботизованими маніпуляторами, які мають складні обертальні рухи шарнірів. Це призводить до легшого програмування та керування, особливо для прямолінійних або площинних рухів. Обмежений лінійний рух порталів також забезпечує природну повторюваність, зменшуючи помилки, спричинені згинанням та люфтом.
Основні компоненти та механіка портальних систем
Щоб зрозуміти, як портальні системи досягають своєї продуктивності, давайте розглянемо їхні основні компоненти та механіку. Конструкція порталу є модульною та складається з кількох ключових підсистем, які працюють узгоджено:
1. Лінійна рама та рейки
Лінійні рейки є основою портального робота, забезпечуючи доріжки, по яких рухаються рухомі елементи. Зазвичай це довгі прямі доріжки, виготовлені із загартованої сталі або алюмінію, точно оброблені для забезпечення мінімального тертя та прогину.
Конструкції common rail включають профільні рейки (рейки прямокутного поперечного перерізу з відповідними опорними блоками) та рейки з круглим валом.
- Профільовані лінійні рейки забезпечують високу точність та вантажопідйомність завдяки використанню оброблених рейок та рециркуляційних кулькових підшипників,
- Круглі рейки простіші та часто використовуються для легших вантажів.
У деяких порталах для підвищення стійкості використовуються дві паралельні рейки для осі (наприклад, подвійні рейки по осі X, що підтримують міст). Ці рейки повинні бути жорсткими та вирівняними ідеально прямо, оскільки вони визначають траєкторію руху. Будь-яке відхилення рейок безпосередньо призведе до помилок позиціонування.
2. Рама та козловий міст
Рама — це несучий каркас, який утримує рейки та інші компоненти. Багато козлових систем мають міст або козлову балку, що проходить між двома бічними опорами (як у випадку з козловим краном). Цей міст несе компоненти осі Y та осі Z.
У справжньому порталі обидва кінці мосту підтримуються та рухаються вздовж напрямних осі X. Така конструкція з подвійною опорою підвищує жорсткість і дозволяє перевозити більші корисні навантаження та довше переміщатися без провисання.
Рами зазвичай виготовляються зі сталевих або алюмінієвих екструдованих профілів, щоб забезпечити стабільну, вібростійку основу. Механічна конструкція повинна витримувати не лише статичну вагу корисних вантажів, але й динамічні сили від прискорення та уповільнення.
3. Підшипники та лінійні напрямні
На рейках встановлені підшипникові блоки або лінійні напрямні, які дозволяють рухомим частинам порталу плавно ковзати. Ці підшипники мінімізують тертя між нерухомими рейками та рухомою кареткою. Існує кілька поширених типів:
- Рециркуляційні кулькові підшипники:Низький коефіцієнт тертя, висока точність та несуча здатність; ідеально підходить для плавного та точного руху в прецизійних порталах.
- Роликові підшипники:Висока вантажопідйомність і жорсткість; підходять для важких умов експлуатації завдяки збільшеній площі контакту.
- Підшипники ковзання ковзання:Низька вартість, стійкість до бруду та самозмащувальні; використовуються в низькошвидкісних порталах низької точності через більший тертя.
Правильний вибір підшипників має вирішальне значення. Підшипникові блоки повинні витримувати не лише корисне навантаження, але й сили прискорення (які можуть у багато разів перевищувати вагу корисного навантаження). Вони також підтримують вирівнювання – погане вирівнювання може призвести до заклинювання або нерівномірного зносу.
4. Приводи: двигуни та приводні механізми
Рух по кожній осі порталу здійснюється за допомогою виконавчого механізму. Вибір двигуна та приводного механізму безпосередньо впливає на швидкість, зусилля та точність системи.
- Крокові двигуни:Поширені у економічно чутливих застосуваннях, таких як 3D-принтери та саморобні верстати з ЧПК. Крокові двигуни обертаються дискретними кроками, що дозволяє керувати положенням у відкритому циклі. Хоча вони прості та точні на низьких швидкостях, вони можуть втрачати синхронізацію під час високих навантажень.
- Серводвигуни:Використовуються для високопродуктивних портальних систем, що вимагають швидкого та точного руху. У поєднанні з енкодерами та контролерами із замкнутим циклом вони забезпечують зворотний зв'язок у режимі реального часу та корекцію помилок. Вони ідеально підходять для промислових роботів, яким потрібна висока пропускна здатність та точність, особливо зі змінними навантаженнями.
- Лінійні двигуни:Знаходяться в передових портальних системах, усуваючи механічні передачі для прямого лінійного руху. Вони забезпечують плавний рух, високі швидкості та виняткову точність завдяки відсутності люфту. Лінійні двигуни використовуються у високопродуктивних пристроях, таких як виробництво напівпровідників, де надзвичайна точність є критично важливою.
5. Механіка приводу
Обертання двигуна зазвичай має перетворюватися на лінійний рух. До поширених механізмів належать:
- Кулькові гвинтові приводи:Кулькові гвинти, що приводяться в рух двигуном, перетворюють обертальний рух на лінійний рух каретки, забезпечуючи високу точність і зусилля, необхідні для таких застосувань, як верстати. Їхній мінімальний люфт, особливо з попередньо натягнутими гайками, забезпечує повторюваність на мікронному рівні. Однак обмеження довжини для запобігання провисанню та менші швидкості на довгих осях є обмеженнями.
- Ремінні приводи:Ремінні передачі, що використовують зубчастий ремінь від двигуна, забезпечують довгий хід та високі швидкості, що поширено в упаковці та 3D-принтерах великої площі, хоча вони пропонують нижчу точність позиціонування через еластичність і найкраще підходять для легких та середніх навантажень.
- Рейкові приводи:Рейкові приводи, що використовують шестерню з двигуном, що входить у зачеплення з лінійною рейкою, витримують важкі навантаження та необмежену довжину, підходять для великих фрезерних верстатів з ЧПК, забезпечуючи хорошу точність з високоякісними компонентами, незважаючи на потенційний люфт.
6. Системи керування та програмне забезпечення
«Мозком» портальної системи є її система керування – зазвичай контролер руху або ПЛК (програмований логічний контролер) у поєднанні з програмним забезпеченням, яке планує та координує рух. Система керування зчитує потрібні положення та подає команди на двигуни (і контролює зворотний зв'язок від енкодерів, якщо такі є) для виконання плавного, скоординованого руху вздовж усіх осей.
Ключові елементи керування порталом включають:
- Контролер руху / ПЛК:Це обладнання координує багатоосьові рухи. У складних конфігураціях спеціалізований контролер руху або промисловий ПЛК з функціями керування рухом розраховує траєкторії двигуна. Це гарантує, що якщо, наприклад, осі X та Y повинні рухатися одночасно для малювання діагональної лінії, вони роблять це з правильною відносною швидкістю.
- Датчики зворотного зв'язку:Енкодери на двигунах (або лінійні шкали на осях) забезпечують зворотний зв'язок про положення в режимі реального часу, щоб виправити будь-яку похибку між заданим положенням і фактичним положенням. Деякі портальні системи використовують лінійні енкодери високої роздільної здатності для мікронної точності. Наприклад, високоякісний портал для складання друкованих плат може використовувати лінійні скляні шкали, щоб гарантувати точність розміщення компонентів на друкованій платі.
- Програмне забезпечення та програмування:Що стосується програмного забезпечення, портальні системи можна програмувати за допомогою спеціалізованого програмного забезпечення для керування рухом або G-коду. Сучасне програмне забезпечення дозволяє користувачам планувати складні траєкторії, регулювати швидкість (подачі) та прискорення, а також інтегрувати машинний зір або датчики. Такі функції, як планування траєкторії, забезпечують рух порталу по плавних кривих, а не по уривчастих рухах по осях. Програмне забезпечення зазвичай надає інтерфейс користувача для операторів для введення параметрів, виконання завдань та контролю стану.
Час публікації: 19 жовтня 2026 р.