




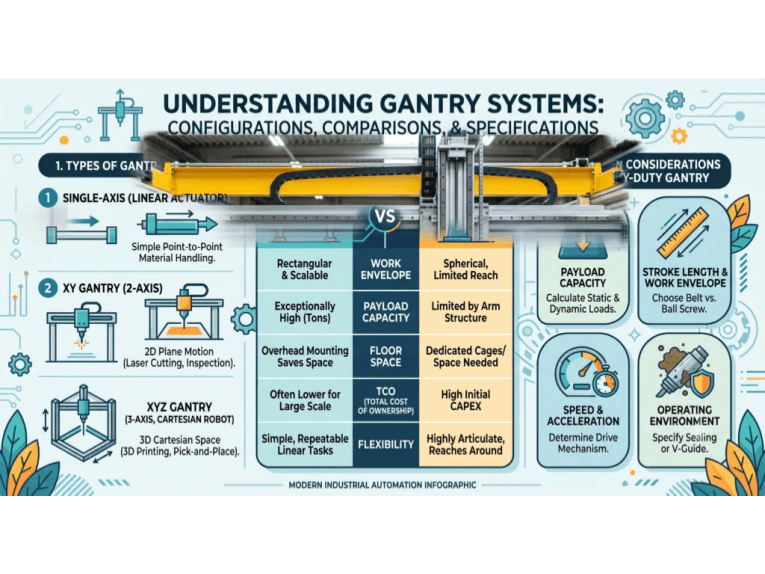
Что такое портальная система и её основные компоненты?
Портальная система представляет собой, по сути, декартова робота с многоосевой механической рамой, которая с высокой точностью перемещает инструменты или грузы по большой рабочей зоне. Ее ключевые компоненты включают жесткие линейные направляющие и рамы, подшипники или направляющие для плавного движения, двигатели и приводные механизмы для перемещения, а также программные и аппаратные системы управления.
Портальные системы полезны в тяжелой автоматизации и высокоточной инженерии, например, для послойной транспортировки тяжелых деталей в 3D-печати или даже печати с точностью до микрометра. В отличие от роботизированных манипуляторов, лопастные транспортные средства позволяют выполнять гораздо более сложные промышленные работы. Их способность функционировать в линейных, управляемых компьютером, направляемых системах обеспечивает исключительную точность, высокую доступность рабочего пространства и значительную грузоподъемность. Поэтому они востребованы в самых разных отраслях, от автомобильной до электронной.
Теоретические концепции портальных систем
Портальные системы представляют собой разновидность линейных роботизированных платформ, предназначенных для перемещения объектов или инструментов в ортогональных направлениях. Они состоят из верхней рамы или моста, перекрывающего рабочую зону, и каретки (или тележки), перемещающейся вдоль одной или нескольких осей. По сути, это робот с декартовыми координатами, способный размещать полезную нагрузку в любой точке XYZ в пределах своей рабочей зоны. Из-за такой конструкции портальные роботы иногда называют просто декартовыми роботами или линейными роботами.
1. Роль в автоматизации
Портальные системы обеспечивают надежное и воспроизводимое позиционирование для автоматизированных задач, таких как захват и перемещение, сборка и контроль качества, снижая утомляемость персонала и повышая стабильность работы. Большие рабочие пространства и высокая грузоподъемность позволяют им обслуживать целые сборочные линии, превосходя традиционные роботизированные манипуляторы в крупномасштабных операциях. Они ценятся за свою скорость и точность, что делает их идеальными для широкого спектра задач автоматизации.
2. Роль в точном машиностроении
Портальные системы превосходно подходят для точной обработки материалов благодаря жесткому линейному перемещению, обеспечивая точность на уровне микрометров, что крайне важно для производства электроники и полупроводников. Эта точность жизненно необходима для таких задач, как обработка на станках с ЧПУ, 3D-печать и метрология, где точное позиционирование имеет первостепенное значение для качества и надежности.
3. Сравнение с шарнирными роботами
Ещё один теоретический аспект — разница в кинематике по сравнению с шарнирными роботами. Портальные роботы с их линейными осями обеспечивают более простую кинематику по сравнению с 6-осевыми роботизированными манипуляторами, которые имеют сложные вращательные движения в шарнирах. Это упрощает программирование и управление, особенно для прямых или плоских движений. Ограниченное линейное движение портальных роботов также обеспечивает присущую им повторяемость, уменьшая ошибки, связанные с изгибом и люфтом.
Основные компоненты и механика портальных систем
Чтобы понять, как портальные системы достигают своей производительности, давайте разберем их основные компоненты и механику. Конструкция портальной системы модульная и включает в себя несколько ключевых подсистем, работающих согласованно:
1. Линейная рама и направляющие
Линейные направляющие являются основой портального робота, обеспечивая перемещение движущихся элементов. Как правило, это длинные прямые направляющие, изготовленные из закаленной стали или алюминия, точно обработанные для обеспечения минимального трения и прогиба.
К распространенным конструкциям рельсов относятся профильные рельсы (рельсы прямоугольного сечения с соответствующими опорными блоками) и рельсы с круглым валом.
- Профилированные линейные направляющие обеспечивают высокую точность и грузоподъемность благодаря использованию обработанных на станке направляющих и шарикоподшипников с рециркуляцией шариков.
- Круглые рельсы проще по конструкции и часто используются для более легких грузов.
В некоторых портальных системах для повышения устойчивости используются две параллельные направляющие для одной оси (например, двойные направляющие по оси X, поддерживающие мост). Эти направляющие должны быть жесткими и идеально прямыми, поскольку они определяют траекторию движения. Любое отклонение направляющих напрямую приведет к ошибкам позиционирования.
2. Фронтальный и козловой мост
Рама — это несущая конструкция, которая удерживает рельсы и другие компоненты. Во многих портальных системах имеется мост или балка, соединяющая две боковые опоры (как в аналогии с портальным краном). Этот мост несет компоненты по осям Y и Z.
В настоящей портальной конструкции оба конца моста поддерживаются и перемещаются вдоль направляющих по оси X. Такая конструкция с двойной опорой повышает жесткость и позволяет перевозить более тяжелые грузы и перемещаться на большие расстояния без провисания.
Каркасы обычно изготавливаются из стальных или алюминиевых профилей для обеспечения стабильного, виброустойчивого основания. Механическая конструкция должна выдерживать не только статический вес полезной нагрузки, но и динамические нагрузки от ускорения и замедления.
3. Подшипники и линейные направляющие
На направляющих установлены подшипниковые блоки или линейные направляющие, обеспечивающие плавное скольжение подвижных частей портала. Эти подшипники минимизируют трение между неподвижными направляющими и движущейся кареткой. Существует несколько распространенных типов:
- Шариковые подшипники с рециркуляцией шариков:Низкое трение, высокая точность и несущая способность; идеально подходит для плавного и точного перемещения в прецизионных портальных системах.
- Роликовые подшипники:Высокая несущая способность и жесткость; подходят для тяжелых условий эксплуатации благодаря увеличенной площади контакта.
- Подшипники скольжения:Недорогой, грязеотталкивающий и самосмазывающийся; используется в низкоскоростных и низкоточных портальных системах из-за повышенного трения.
Правильный выбор подшипников имеет решающее значение. Подшипниковые блоки должны выдерживать не только полезную нагрузку, но и силы ускорения (которые могут во много раз превышать вес полезной нагрузки). Они также обеспечивают соосность – неправильная соосность может привести к заеданию или неравномерному износу.
4. Исполнительные механизмы: двигатели и приводные механизмы
Перемещение по каждой оси портала осуществляется с помощью исполнительного механизма. Выбор двигателя и приводного механизма напрямую влияет на скорость, усилие и точность системы.
- Шаговые двигатели:Шаговые двигатели широко распространены в экономичных приложениях, таких как 3D-принтеры и самодельные станки с ЧПУ. Они вращаются дискретными шагами, обеспечивая разомкнутое управление положением. Хотя на низких скоростях они просты и точны, при высоких нагрузках они могут терять синхронизацию.
- Сервомоторы:Используется в высокопроизводительных портальных системах, требующих быстрого и точного перемещения. В сочетании с энкодерами и контроллерами с обратной связью они обеспечивают обратную связь в реальном времени и коррекцию ошибок. Идеально подходят для промышленных роботов, требующих высокой производительности и точности, особенно при работе с переменными нагрузками.
- Линейные двигатели:Используются в современных портальных системах, заменяя механические передачи прямым линейным перемещением. Они обеспечивают плавное движение, высокие скорости и исключительную точность благодаря отсутствию люфта. Линейные двигатели применяются в высокотехнологичных областях, таких как производство полупроводников, где крайне важна точность.
5. Механики привода
Вращение двигателя обычно должно преобразовываться в линейное перемещение. К распространенным механизмам относятся:
- Шариковинтовые приводы:Шариковые винты, приводимые в движение двигателем, преобразуют вращательное движение в линейное перемещение каретки, обеспечивая высокую точность и усилие, необходимые для таких применений, как станки. Минимальный люфт, особенно при предварительно затянутых гайках, обеспечивает повторяемость на микронном уровне. Однако ограничениями являются ограничения по длине для предотвращения провисания и более низкие скорости на длинных осях.
- Ременные приводы:Ременные приводы, использующие зубчатый ремень с электроприводом, обеспечивают большой ход и высокие скорости, что характерно для упаковочных и крупногабаритных 3D-принтеров, хотя они обеспечивают более низкую точность позиционирования из-за эластичности и лучше всего подходят для легких и средних нагрузок.
- Реечные приводы:Реечные приводы, в которых шестерня с электроприводом входит в зацепление с линейной рейкой, позволяют работать с большими нагрузками и неограниченной длиной, подходят для крупных станков с ЧПУ, обеспечивая высокую точность и использование высококачественных компонентов, несмотря на возможный люфт.
6. Системы управления и программное обеспечение
«Мозгом» портальной системы является ее система управления – как правило, это контроллер движения или ПЛК (программируемый логический контроллер), объединенный с программным обеспечением, которое планирует и координирует движение. Система управления считывает желаемые положения и подает команды на двигатели (а также отслеживает обратную связь от энкодеров, если они присутствуют) для выполнения плавного, скоординированного движения по всем осям.
Ключевые элементы управления портальным краном включают в себя:
- Контроллер движения / ПЛК:Это оборудование координирует многоосевые перемещения. В сложных конфигурациях специализированный контроллер движения или промышленный ПЛК с функциями управления движением рассчитывают траектории движения двигателей. Это гарантирует, что если, например, оси X и Y должны перемещаться одновременно для построения диагональной линии, они будут делать это с правильными относительными скоростями.
- Датчики обратной связи:Энкодеры на двигателях (или линейные шкалы на осях) обеспечивают обратную связь по положению в реальном времени для коррекции любых ошибок между заданным и фактическим положением. В некоторых портальных системах используются линейные энкодеры высокого разрешения для обеспечения точности на микронном уровне. Например, в высококлассной портальной системе для сборки печатных плат могут использоваться линейные стеклянные шкалы для обеспечения точности размещения компонентов на печатной плате.
- Программное обеспечение и программирование:Что касается программного обеспечения, портальные системы могут программироваться с помощью специализированного программного обеспечения для управления движением или G-кода. Современное программное обеспечение позволяет пользователям планировать сложные траектории, регулировать скорость (подачу) и ускорение, а также интегрировать системы машинного зрения или датчики. Такие функции, как планирование траектории, обеспечивают плавное движение портальной системы по кривым, а не резкие перемещения по осям. Программное обеспечение обычно предоставляет пользовательский интерфейс для операторов, позволяющий вводить параметры, запускать задания и отслеживать состояние.
Дата публикации: 19 октября 2026 г.