




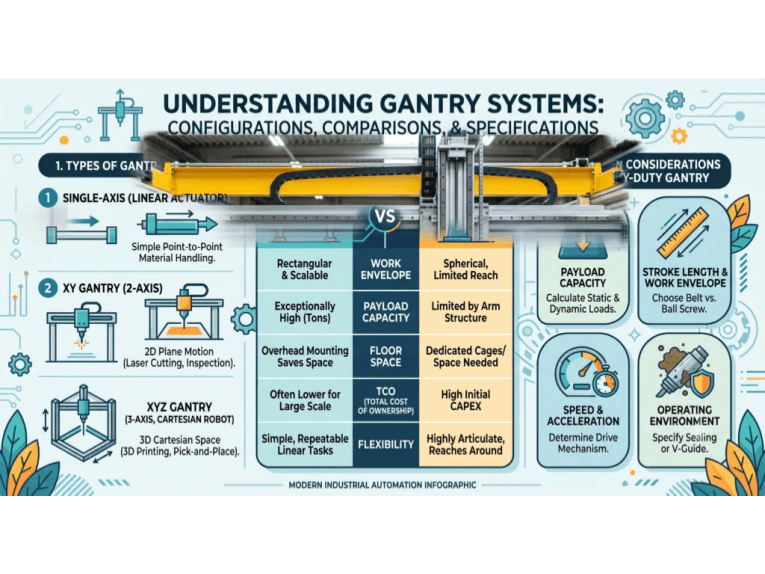
מהי מערכת גנטרי ומרכיביה העיקריים
מערכת גנטרי היא למעשה רובוט קרטזי הכולל מסגרת מכנית רב-צירית המניעה כלים או מטענים בדיוק רב על פני שטח עבודה גדול. רכיביה העיקריים כוללים מסילות ומסגרות ליניאריות קשיחות, מיסבים או מגלשות לתנועה חלקה, מנועים ומנגנוני הנעה לתנועה, ומערכות בקרה תוכנה וחומרה.
מערכות גאנטרי שימושיות בפעילויות אוטומציה כבדות והנדסה מדויקת כגון הובלת חלקים כבדים, שכבה אחר שכבה בהדפסה תלת-ממדית, או אפילו הדפסה בטווח מיקרומטר. כלי רכב מונעים על ידי להבים, בניגוד לזרועות רובוטיות, מאפשרים עבודה תעשייתית מורכבת הרבה יותר. יכולתם לתפקד בסביבות ליניאריות, מבוקרות מחשב ומונחות מאפשרת דיוק קיצוני, זמינות סביבת עבודה גבוהה וקיבולת מטען משמעותית. ככאלה, הם נדרשים במגוון תעשיות, החל מרכב ועד אלקטרוניקה.
מושגים תיאורטיים של מערכות גנטרי
מערכות גנטרי הן סוג של פלטפורמה רובוטית לינארית שנועדה להזיז חפצים או כלים בכיוונים אורתוגונליים. הן מורכבות ממסגרת עילית או גשר המשתרעים על פני אזור עבודה, עם גררה (או עגלה) העוברת לאורך ציר אחד או יותר. תצורה זו היא למעשה רובוט קואורדינטות קרטזיות שיכול למקם מטען בכל קואורדינטת XYZ בתוך מעטפת העבודה שלו. בגלל עיצוב זה, רובוטי גנטרי נקראים לפעמים פשוט רובוטים קרטזיים או רובוטים ליניאריים.
1. תפקיד באוטומציה
מערכות גאנטרי מספקות מיקום אמין וחזרתי עבור משימות אוטומטיות כמו איסוף והצבה, הרכבה ובדיקה, מפחיתות עייפות אנושית ומשפרות את העקביות. מרחבי העבודה הגדולים שלהן ויכולות העומס הגבוהות שלהן מאפשרים להן לשרת קווי הרכבה שלמים, ועולות על זרועות רובוטיות מסורתיות בפעולות בקנה מידה גדול. הן מוערכות בזכות המהירות והדיוק שלהן, מה שהופך אותן לאידיאליות עבור משימות אוטומציה רחבות היקף.
2. תפקיד בהנדסת דיוק
מערכות גאנטרי מצטיינות בהנדסת דיוק בזכות תנועתן הליניארית הנוקשה, ומשיגות דיוק ברמת מיקרומטר, חיוני לייצור אלקטרוניקה ומוליכים למחצה. דיוק זה חיוני למשימות כמו עיבוד שבבי CNC, הדפסה תלת-ממדית ומטרולוגיה, שבהן מיקום מדויק הוא בעל חשיבות עליונה לאיכות ואמינות.
3. השוואה עם רובוטים מפרקיים
היבט תיאורטי נוסף הוא ההבדל בקינמטיקה בהשוואה לרובוטים בעלי מפרקים. רובוטי גנטרי, עם הצירים הליניאריים שלהם, מציעים קינמטיקה פשוטה יותר בהשוואה לזרועות רובוטיות בעלות 6 צירים, בעלות תנועות מפרקים סיבוביות מורכבות. התוצאה היא תכנות ובקרה קלים יותר, במיוחד עבור תנועות ישירות או מישוריות. התנועה הליניארית המוגבלת של גנטרי מספקת גם חזרתיות מובנית, ומפחיתה שגיאות כתוצאה מכיפוף ושינוי תנועה.
רכיבי ליבה ומכניקה של מערכות גנטרי
כדי להבין כיצד מערכות גנטרי משיגות את ביצועיהן, בואו ננתח את הרכיבים המרכזיים והמכניקה שלהן. תכנון גנטרי הוא מודולרי, הכולל מספר תת-מערכות מרכזיות הפועלות יחד:
1. מסגרת ומסילות ליניאריות
מסילות ליניאריות הן עמוד השדרה של רובוט גנטרי, ומספקות את המסילות שלאורכן נעים האלמנטים הנעים. מדובר בדרך כלל במסילות ארוכות וישרות העשויות מפלדה או אלומיניום מוקשים, המעובדות במדויק כדי להבטיח חיכוך וסטייה מינימליים.
עיצובים של מסילות נפוצות כוללים מסילות פרופיל (מסילות בעלות חתך רוחב מלבני עם בלוקי מיסב תואמים) ומסילות פיר עגולות.
- מסילות ליניאריות פרופיליות מציעות דיוק ויכולת עומס גבוהים באמצעות מסילות מעובדות ומיסבי כדורים מחזוריים,
- מסילות עגולות פשוטות יותר ומשמשות לעתים קרובות לעומסים קלים יותר.
בחלק מהגנטריות, שתי מסילות מקבילות משמשות לציר כדי להגביר את היציבות (לדוגמה, מסילות כפולות בעלות ציר X התומכות בגשר). מסילות אלו חייבות להיות קשיחות ומיושרות בצורה ישרה לחלוטין, שכן הן מגדירות את נתיב התנועה. כל סטייה במסילות תתורגם ישירות לשגיאות מיקום.
2. גשר מסגרת וגשר גנטרי
המסגרת היא המסגרת המבנית המחזיקה את המסילות ורכיבים אחרים. מערכות גשר רבות כוללות גשר או קורת גשר הנמתחת בין שני תומכים צדדיים (כמו האנלוגיה של עגורן גשר). גשר זה נושא את רכיבי ציר ה-Y וה-Z.
בגשר אמיתי, שני קצוות הגשר נתמכים ונעים לאורך מסילות ציר ה-X. עיצוב תמיכה כפולה זה משפר את הקשיחות ומאפשר מטענים כבדים יותר ומהלך ארוך יותר ללא שקיעה.
מסגרות עשויות בדרך כלל מפלדה או אלומיניום כדי לספק בסיס יציב ועמיד בפני רעידות. המבנה המכני חייב לעמוד לא רק במשקל הסטטי של המטענים אלא גם בכוחות דינמיים כתוצאה מתאוצה והאטה.
3. מיסבים ומגלשות ליניאריות
על המסילות מורכבים בלוקי מיסבים או מסילות ליניאריות המאפשרות לחלקים הנעים של המנוע לגלוש בצורה חלקה. מיסבים אלה ממזערים את החיכוך בין המסילות הנייחות לבין המרכבה הנעה. ישנם כמה סוגים נפוצים:
- מיסבי כדורים מחזוריים:בעל חיכוך נמוך, דיוק גבוה ונושאת עומס; אידיאלי לתנועה חלקה ומדויקת בגאנטריות מדויקות.
- מיסבי גלילה:קיבולת עומס וקשיחות גבוהות; מתאים ליישומים כבדים הודות לשטח המגע המוגדל שלהם.
- מיסבים הזזה רגילים:עלות נמוכה, עמידה בפני לכלוך, ובעלת שימון עצמי; משמשת במסילות גנטריות במהירות נמוכה ובדיוק נמוך עקב חיכוך גבוה יותר.
בחירה נכונה של מיסבים היא קריטית. בלוקי המיסבים חייבים לתמוך לא רק במטען אלא גם בכוחות התאוצה (שיכולים להיות פי כמה ממשקל המטען). הם גם שומרים על יישור - יישור לקוי יכול לגרום להיתקעות או לבלאי לא אחיד.
4. מפעילים: מנועים ומנגנוני הנעה
התנועה בכל ציר של גנטרי מונעת על ידי מפעיל. בחירת המנוע ומנגנון ההנעה משפיעה ישירות על מהירות המערכת, הכוח והדיוק שלה.
- מנועי צעד:נפוץ ביישומים רגישים לעלות כמו מדפסות תלת-ממד ומכונות CNC עשה זאת בעצמך. מנועי צעד מסתובבים בצעדים נפרדים, מה שמאפשר בקרת מיקום בלולאה פתוחה. בעוד שהם פשוטים ומדויקים במהירויות נמוכות יותר, הם עלולים לאבד סנכרון תחת עומסים גבוהים.
- מנועי סרוו:משמשים למערכות גנטרי בעלות ביצועים גבוהים הדורשות תנועה מהירה ומדויקת. בשילוב עם מקודדים ובקרי לולאה סגורה, הם מספקים משוב בזמן אמת ותיקון שגיאות. אלה אידיאליים עבור רובוטים תעשייתיים הזקוקים לתפוקה גבוהה ודיוק, במיוחד עם עומסים משתנים.
- מנועים ליניאריים:נמצאים במערכות גנטרי מתקדמות, מבטלים את הצורך בתיבת הילוכים מכנית לתנועה ליניארית ישירה. הם מספקים תנועה חלקה, מהירויות גבוהות ודיוק יוצא דופן הודות להיעדר חופש פעולה. מנועים ליניאריים משמשים ביישומים מתקדמים כמו ייצור מוליכים למחצה, שבהם דיוק קיצוני הוא קריטי.
5. מכניקת הנעה
סיבוב המנוע בדרך כלל צריך להיות מתורגם לתנועה ליניארית. מנגנונים נפוצים כוללים:
- כונני בורג כדוריים:ברגי כדור, המונעים על ידי מנוע, מתרגמים תנועה סיבובית לתנועת גררה ליניארית, ומציעים דיוק ודחף גבוהים החיוניים ליישומים כמו מכונות כלים. החופש המינימלי שלהם, במיוחד עם אומים טעונים מראש, מאפשר חזרתיות ברמת מיקרון. עם זאת, מגבלות אורך למניעת שקיעה ומהירויות נמוכות יותר על צירים ארוכים הן מגבלות.
- הנעות חגורה:הנעות רצועות, המשתמשות ברצועת שיניים מונעת מנוע, מאפשרות מהלך ארוך ומהירויות גבוהות, נפוצות במדפסות אריזה ומדפסות תלת-ממד גדולות, אם כי הן מציעות דיוק מיקום נמוך יותר עקב גמישות והן הטובות ביותר לעומסים קלים עד בינוניים.
- כונני מתלה וגלגל שיניים:הנעות מסוג גלגל שיניים וגלגל שיניים, המשתמשות בגלגל שיניים מונע מנוע הפועל במתקן ליניארי, יכולות להתמודד עם עומסים כבדים ואורכים בלתי מוגבלים, מתאימות לנתבי CNC גדולים, ומציעות דיוק טוב עם רכיבים באיכות גבוהה למרות פוטנציאל לשינויי תנועה.
6. מערכות בקרה ותוכנה
"המוח" של מערכת גנטרי הוא מערכת הבקרה שלה - בדרך כלל בקר תנועה או בקר לוגי ניתנת לתכנות (PLC) בשילוב עם תוכנה שמתכננת ומתאמת תנועה. מערכת הבקרה קוראת את המיקומים הרצויים ומזינה פקודות למנועים (ומנטרת משוב ממקודדים, אם קיימים) כדי לבצע תנועה חלקה ומתואמת לאורך כל הצירים.
אלמנטים מרכזיים של בקרת גנטרי כוללים:
- בקר תנועה / בקר PLC:חומרה זו מתאמת תנועות מרובות צירים. במערכות מתקדמות, בקר תנועה ייעודי או בקר בקרה תעשייתי עם פונקציות בקרת תנועה מחשב את מסלולי המנוע. זה מבטיח שאם, למשל, צירי X ו-Y צריכים לנוע בו זמנית כדי לצייר קו אלכסוני, הם עושים זאת במהירויות היחסיות הנכונות.
- חיישני משוב:מקודדים על מנועים (או סולמות ליניאריים על צירים) מספקים משוב מיקום בזמן אמת כדי לתקן כל שגיאה בין המיקום שנקבע למיקום בפועל. חלק ממערכות הגנטרי משתמשות במקודדים ליניאריים ברזולוציה גבוהה לדיוק ברמת מיקרון. לדוגמה, גנטרי מתקדם להרכבת PCB עשוי להשתמש בסולמות זכוכית ליניאריים כדי להבטיח דיוק מיקום של רכיבים על גבי מעגל מודפס.
- תוכנה ותכנות:בצד התוכנה, ניתן לתכנת מערכות גנטרי באמצעות תוכנת תנועה ייעודית או קוד G. תוכנה מודרנית מאפשרת למשתמשים לתכנן נתיבים מורכבים, להתאים מהירויות (הזנות) ותאוצות, ואף לשלב ראיית מכונה או חיישנים. תכונות כמו תכנון מסלול מבטיחות שהגנטרי ינוע לאורך עקומות חלקות ולא בתנועות קופצניות של ציר אחר ציר. התוכנה מספקת בדרך כלל ממשק משתמש עבור מפעילים להזנת פרמטרים, הפעלת משימות ומעקב אחר סטטוס.
זמן פרסום: 19 באוקטובר 2026