




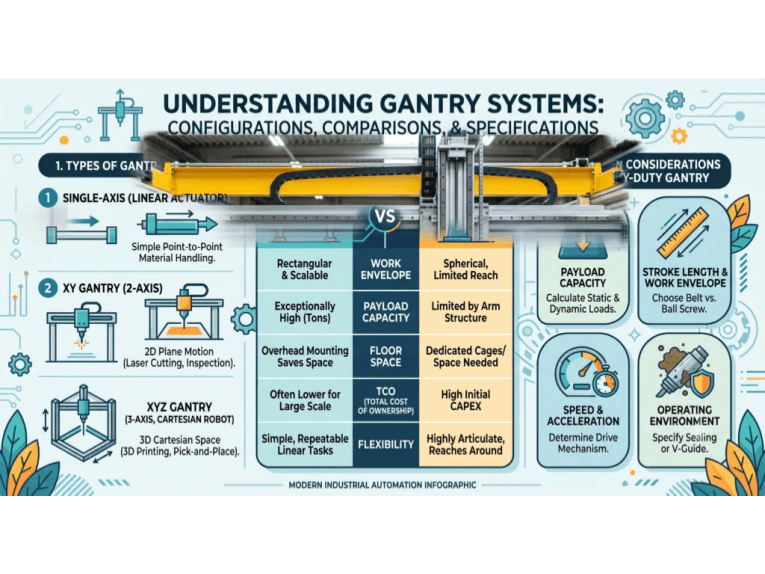
ガントリーシステムとは何か、そしてその主要構成要素とは何か
ガントリーシステムは、基本的に多軸の機械構造を備えた直交座標ロボットであり、広い作業領域で工具やペイロードを高精度で移動させます。その主要構成要素には、剛性の高い直線レールとフレーム、スムーズな動作を実現するベアリングまたはスライド、移動のためのモーターと駆動機構、そしてソフトウェアおよびハードウェア制御システムが含まれます。
ガントリーシステムは、重量部品の搬送、3Dプリンティングにおける層ごとの積層、マイクロメートル範囲での印刷など、重工業の自動化や精密工学活動に役立ちます。ロボットアームとは異なり、ブレード推進式車両は、より複雑な産業作業を可能にします。直線的でコンピュータ制御によるガイド設定で動作できるため、極めて高い精度、広い作業スペース、そして大きな積載能力を実現します。そのため、自動車からエレクトロニクスまで、幅広い産業で必要とされています。
ガントリーシステムの理論的概念
ガントリーシステムは、物体や工具を直交方向に移動させるように設計された直線型ロボットプラットフォームの一種です。作業領域を跨ぐオーバーヘッドフレームまたはブリッジと、1つまたは複数の軸に沿って移動するキャリッジ(またはトロリー)で構成されています。この構成は基本的に直交座標ロボットであり、作業範囲内の任意のXYZ座標にペイロードを配置できます。このような設計のため、ガントリーロボットは単に直交ロボットまたは直線ロボットと呼ばれることもあります。
1. 自動化における役割
ガントリーシステムは、ピックアンドプレース、組み立て、検査などの自動化作業において、信頼性と再現性の高い位置決めを実現し、作業者の疲労を軽減し、一貫性を向上させます。広い作業空間と高い耐荷重能力により、組立ライン全体に対応でき、大規模な作業においては従来のロボットアームを凌駕します。その速度と精度が高く評価されており、幅広い自動化作業に最適です。
2. 精密工学における役割
ガントリーシステムは、その剛性の高い直線運動により精密工学において優れた性能を発揮し、電子機器や半導体製造に不可欠なマイクロメートルレベルの精度を実現します。この精度は、CNC加工、3Dプリンティング、計測など、品質と信頼性を確保するために精密な位置決めが極めて重要な作業において不可欠です。
3.多関節ロボットとの比較
もう一つの理論的な側面は、多関節ロボットとの運動学の違いです。直線軸を持つガントリーロボットは、複雑な回転関節運動を持つ6軸ロボットアームに比べて、よりシンプルな運動学を実現します。これにより、特に直線運動や平面運動において、プログラミングと制御が容易になります。また、ガントリーの拘束された直線運動は、固有の再現性を提供し、たわみやバックラッシュによる誤差を低減します。
ガントリーシステムの主要構成要素とメカニズム
ガントリーシステムがどのようにしてその性能を実現しているかを理解するために、その主要な構成要素とメカニズムを詳しく見ていきましょう。ガントリーの設計はモジュール式で、連携して動作するいくつかの主要なサブシステムで構成されています。
1. 直線フレームとレール
リニアレールはガントリーロボットの基幹であり、可動部品が移動する軌道を提供する。通常、これらは硬化鋼またはアルミニウム製の長くてまっすぐなレールで、摩擦とたわみを最小限に抑えるために精密に加工されている。
一般的なレール設計には、プロファイルレール(長方形断面のレールとそれに適合するベアリングブロック)と円形シャフトレールがある。
- プロファイル加工されたリニアレールは、機械加工されたトラックと循環ボールベアリングを使用することで、高い精度と耐荷重性を実現しています。
- 丸型レールは構造がシンプルで、軽量物の運搬によく用いられる。
ガントリークレーンの中には、安定性を高めるために軸に2本の平行レールを使用するものがあります(例えば、橋梁を支える2本のX軸レールなど)。これらのレールは、動作経路を規定するため、剛性が高く、完全に直線状に配置されている必要があります。レールにわずかなずれが生じるだけでも、位置決め誤差に直接つながります。
2. フレームとガントリーブリッジ
フレームとは、レールやその他の部品を支える構造的な枠組みのことです。多くのガントリーシステムには、2つの側方支持部材の間を架け渡すブリッジまたはガントリービームがあります(ガントリークレーンの例えと同様です)。このブリッジは、Y軸とZ軸の部品を支えています。
真のガントリークレーンでは、橋桁の両端が支持され、X軸レールに沿って移動します。この二重支持構造により剛性が向上し、たわみを起こすことなく、より重い積載物やより長い移動距離に対応できます。
フレームは通常、安定性と耐振動性を確保するために、鋼鉄またはアルミニウムの押出材で作られます。機械構造は、積載物の静荷重だけでなく、加速や減速による動荷重にも耐えなければなりません。
3. ベアリングとリニアスライド
レール上には、ガントリーの可動部がスムーズに滑走できるように、ベアリングブロックまたはリニアスライドが取り付けられています。これらのベアリングは、固定レールと可動キャリッジ間の摩擦を最小限に抑えます。一般的なタイプはいくつかあります。
- 循環式ボールベアリング:低摩擦、高精度、耐荷重性を備え、精密ガントリーにおける滑らかで正確な動作に最適です。
- ローラーベアリング:高い耐荷重性と剛性を備え、接触面積が大きいため、重荷重用途に適しています。
- 滑り軸受:低コストで、汚れに強く、自己潤滑性がある。摩擦が大きいため、低速・低精度のガントリーに使用される。
ベアリングの適切な選定は非常に重要です。ベアリングブロックは、ペイロードだけでなく、加速度(ペイロード重量の何倍にもなる場合がある)にも耐えなければなりません。また、アライメントを維持する役割も担います。アライメントが不適切だと、固着や偏摩耗の原因となります。
4. アクチュエータ:モーターと駆動機構
ガントリーの各軸の動きはアクチュエータによって駆動されます。モーターと駆動機構の選択は、システムの速度、力、精度に直接影響します。
- ステッピングモーター:3DプリンターやDIY CNCマシンなど、コスト重視の用途でよく用いられるステッピングモーターは、段階的に回転するため、オープンループ位置制御が可能です。低速ではシンプルで高精度ですが、高負荷時には同期が失われることがあります。
- サーボモーター:高速かつ高精度な動作が求められる高性能ガントリーシステムに使用されます。エンコーダおよびクローズドループコントローラと組み合わせることで、リアルタイムのフィードバックとエラー補正を実現します。特に負荷変動のある環境で、高いスループットと精度が求められる産業用ロボットに最適です。
- リニアモーター:高度なガントリーシステムに採用されており、機械式伝動機構を排除して直線運動を実現します。バックラッシュがないため、滑らかな動作、高速性、そして卓越した精度を提供します。リニアモーターは、極めて高い精度が求められる半導体製造などのハイエンド用途で使用されています。
5. 駆動機構
モーターの回転は通常、直線移動に変換される必要がある。一般的な機構には以下のようなものがある。
- ボールねじ駆動装置:モーター駆動のボールねじは、回転運動を直線的なキャリッジ運動に変換し、工作機械などの用途に不可欠な高精度と推力を実現します。特にプリロードナットを使用した場合、バックラッシュが最小限に抑えられるため、ミクロンレベルの再現性を実現します。ただし、たわみを防ぐための長さ制限や、長軸での低速回転が制約となります。
- ベルトドライブ:モーター駆動の歯付きベルトを使用するベルト駆動方式は、長距離移動と高速移動を可能にし、包装や大型3Dプリンターなどでよく用いられるが、弾性のため位置決め精度は低く、軽~中程度の負荷に適している。
- ラックアンドピニオン式ドライブ:モーター駆動のピニオンが直線ラックに噛み合うラックアンドピニオン駆動方式は、重荷重や無制限の長さに対応でき、大型CNCルーターに適しています。バックラッシュの可能性はあるものの、高品質な部品を使用することで高い精度を実現します。
6. 制御システムとソフトウェア
ガントリーシステムの「頭脳」となるのは制御システムです。これは通常、モーションコントローラまたはPLC(プログラマブルロジックコントローラ)と、動作を計画・調整するソフトウェアを組み合わせたものです。制御システムは目標位置を読み取り、モーターにコマンドを送信します(エンコーダがある場合は、エンコーダからのフィードバックも監視します)。これにより、すべての軸に沿ってスムーズで協調的な動作が実行されます。
ガントリー制御の主要要素は以下のとおりです。
- モーションコントローラー/PLC:このハードウェアは、多軸の動きを協調制御します。高度な構成では、専用のモーションコントローラまたはモーション制御機能を備えた産業用PLCがモータの軌道を計算します。例えば、対角線を描くためにX軸とY軸を同時に動かす必要がある場合、それらが適切な相対速度で動くようにします。
- フィードバックセンサー:モーターに取り付けられたエンコーダー(または軸に取り付けられたリニアスケール)は、指令位置と実際の位置との間の誤差を補正するために、リアルタイムの位置フィードバックを提供します。一部のガントリーシステムでは、ミクロンレベルの精度を実現するために、高分解能リニアエンコーダーが使用されています。例えば、ハイエンドのプリント基板組立用ガントリーでは、回路基板上の部品の配置精度を保証するために、リニアガラススケールが使用される場合があります。
- ソフトウェアとプログラミング:ソフトウェア面では、ガントリーシステムは専用のモーションソフトウェアまたはGコードを使用してプログラミングできます。最新のソフトウェアでは、複雑な経路の計画、速度(送り速度)や加速度の調整、さらにはマシンビジョンやセンサーの統合も可能です。軌道計画などの機能により、ガントリーは軸ごとのぎこちない動きではなく、滑らかな曲線に沿って移動します。ソフトウェアは通常、オペレーターがパラメータを入力し、ジョブを実行し、ステータスを監視するためのユーザーインターフェースを提供します。
投稿日時:2026年10月19日