




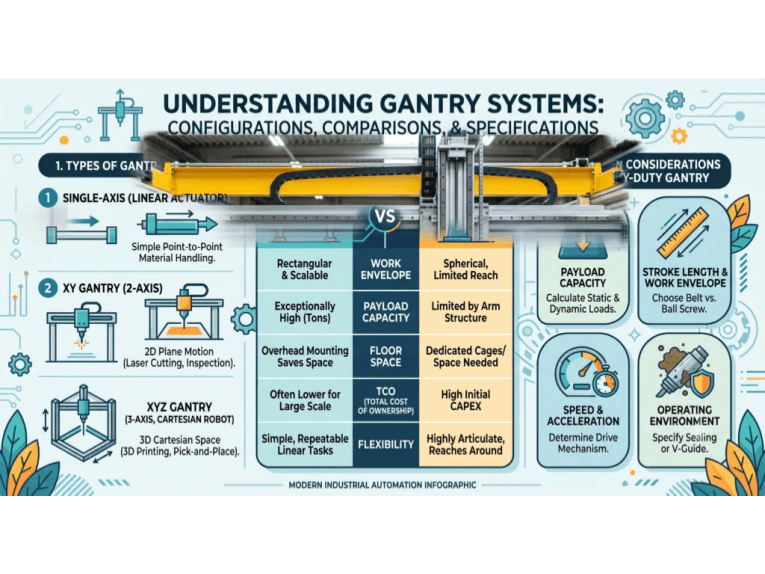
Mikä on portaalijärjestelmä ja sen keskeiset osat
Gantry-järjestelmä on pohjimmiltaan karteesinen robotti, jossa on moniakselinen mekaaninen runko, joka siirtää työkaluja tai hyötykuormia suurella tarkkuudella laajalla työalueella. Sen keskeisiä komponentteja ovat jäykät lineaarikiskot ja -rungot, laakerit tai liukukiskot tasaista liikettä varten, moottorit ja käyttömekanismit liikettä varten sekä ohjelmisto- ja laitteisto-ohjausjärjestelmät.
Gantry-järjestelmät ovat hyödyllisiä raskaassa automaatiossa ja tarkkuustekniikan toiminnoissa, kuten raskaiden osien kuljetuksessa, kerros kerrokselta 3D-tulostuksessa tai jopa mikrometrin tarkkuudella tulostettaessa. Teräkäyttöiset ajoneuvot mahdollistavat robottikäsivarsien sijaan paljon monimutkaisemman teollisen työn. Niiden kyky toimia lineaarisissa, tietokoneohjatuissa ja ohjatuissa asetuksissa mahdollistaa äärimmäisen tarkkuuden, korkean työtilan käytettävyyden ja merkittävän hyötykuorman. Sellaisenaan niitä tarvitaan useilla eri teollisuudenaloilla autoteollisuudesta elektroniikkaan.
Gantry-järjestelmien teoreettiset käsitteet
Gantry-järjestelmät ovat lineaarinen robottialusta, joka on suunniteltu siirtämään esineitä tai työkaluja kohtisuorassa suunnassa. Ne koostuvat työalueen ylittävästä rungosta tai sillasta ja yhden tai useamman akselin suuntaisesta vaunusta (tai kärrystä). Tämä kokoonpano on pohjimmiltaan karteesinen koordinaatistorobotti, joka voi sijoittaa hyötykuorman mihin tahansa XYZ-koordinaatteihin työalueensa sisällä. Tämän rakenteen vuoksi gantry-robotteja kutsutaan joskus yksinkertaisesti karteesisiksi roboteiksi tai lineaariroboteiksi.
1. Rooli automaatiossa
Gantry-järjestelmät tarjoavat luotettavaa ja toistettavaa paikannusta automatisoituihin tehtäviin, kuten keräilyyn ja sijoitteluun, kokoonpanoon ja tarkastukseen, vähentäen ihmisten väsymistä ja parantaen yhdenmukaisuutta. Niiden suuret työtilat ja suuri kuormituskapasiteetti mahdollistavat niiden palvelemisen kokonaisilla kokoonpanolinjoilla, ylittäen perinteiset robottikäsivarret laajamittaisissa toiminnoissa. Niitä arvostetaan niiden nopeuden ja tarkkuuden vuoksi, mikä tekee niistä ihanteellisia laajoihin automaatiotehtäviin.
2. Rooli tarkkuustekniikassa
Gantry-järjestelmät ovat erinomaisia tarkkuustekniikassa jäykän lineaarisen liikkeensä ansiosta ja saavuttavat mikrometritason tarkkuuden, joka on ratkaisevan tärkeää elektroniikan ja puolijohteiden valmistuksessa. Tämä tarkkuus on elintärkeää esimerkiksi CNC-koneistuksessa, 3D-tulostuksessa ja metrologiassa, joissa tarkka paikannus on ensiarvoisen tärkeää laadun ja luotettavuuden kannalta.
3. Vertailu nivelrobottien kanssa
Toinen teoreettinen näkökohta on kinematiikan ero nivelrobotteihin verrattuna. Gantry-robotit lineaarisine akseleineen tarjoavat yksinkertaisemman kinematiikan verrattuna 6-akselisiin robottikäsivarsiin, joilla on monimutkaisia pyöriviä nivelliikkeitä. Tämä helpottaa ohjelmointia ja ohjausta, erityisesti suoraviivaisissa tai tasomaisissa liikkeissä. Gantry-robottien rajoitettu lineaarinen liike tarjoaa myös luonnostaan toistettavuutta, mikä vähentää taipumisesta ja välyksestä johtuvia virheitä.
Gantry-järjestelmien ydinosat ja mekaniikka
Ymmärtääksemme, miten portaalijärjestelmät saavuttavat suorituskykynsä, puretaanpa niiden ydinosat ja mekaniikka. Portaalin rakenne on modulaarinen ja koostuu useista keskeisistä alijärjestelmistä, jotka toimivat yhdessä:
1. Lineaarinen runko ja kiskot
Lineaarikiskot ovat portaalirobotin selkäranka ja muodostavat radat, joita pitkin liikkuvat elementit kulkevat. Ne ovat tyypillisesti pitkiä, suoria ratoja, jotka on valmistettu karkaistusta teräksestä tai alumiinista ja koneistettu tarkasti kitkan ja taipuman minimoimiseksi.
Common rail -rakenteisiin kuuluvat profiilikiskot (suorakaiteen muotoiset kiskot, joissa on vastaavat laakeripukit) ja pyöreät akselikiskot.
- Profiilitut lineaarikiskot tarjoavat suurta tarkkuutta ja kuormituskapasiteettia koneistettujen kiskojen ja kiertävien kuulalaakereiden ansiosta.
- Pyöreät kiskot ovat yksinkertaisempia ja niitä käytetään usein kevyemmille kuormille.
Joissakin nostolaitteissa käytetään kahta rinnakkaista kiskoa akselina vakauden lisäämiseksi (esimerkiksi siltaa tukevat kaksi X-akselin kiskoa). Näiden kiskojen on oltava jäykkiä ja täysin suoria, koska ne määrittävät liikeradan. Kaikki kiskojen poikkeamat johtaisivat suoraan paikannusvirheisiin.
2. Runko ja nostolaitesilta
Runko on rakenteellinen kehys, joka kannattaa kiskoja ja muita komponentteja. Monissa portaalijärjestelmissä on silta tai portaalipalkki, joka ulottuu kahden sivutuen väliin (kuten portaalinosturin analogiassa). Tämä silta kannattaa Y- ja Z-akselin komponentteja.
Aidossa portaalissa sillan molemmat päät on tuettu ja ne liikkuvat X-akselin kiskoja pitkin. Tämä kaksoistukirakenne parantaa jäykkyyttä ja mahdollistaa raskaammat hyötykuormat ja pidemmät matkat ilman painumista.
Kehykset valmistetaan yleensä teräs- tai alumiiniprofiileista vakaan ja tärinänkestävän pohjan aikaansaamiseksi. Mekaanisen rakenteen on kestettävä paitsi hyötykuormien staattinen paino myös kiihtyvyyden ja hidastuvuuden aiheuttamat dynaamiset voimat.
3. Laakerit ja lineaariluistit
Kiskoihin on asennettu laakeripukkeja tai lineaarisia liukukiskoja, jotka mahdollistavat portaalin liikkuvien osien tasaisen liukumisen. Nämä laakerit minimoivat kitkan paikallaan pysyvien kiskojen ja liikkuvan vaunun välillä. On olemassa muutamia yleisiä laakerityyppejä:
- Kiertokuulalaakerit:Vähäkitkainen, erittäin tarkka ja kantava; ihanteellinen tasaiseen ja tarkkaan liikkeeseen tarkkuusnostureissa.
- Rullalaakerit:Suuri kuormituskapasiteetti ja jäykkyys; sopii raskaisiin sovelluksiin lisääntyneen kosketuspinta-alan ansiosta.
- Tavalliset liukulaakerit:Edullinen, likaa hylkivä ja itsevoiteleva; käytetään hitaissa ja tarkoissa nostojärjestelmissä suuremman kitkan vuoksi.
Laakereiden oikea valinta on ratkaisevan tärkeää. Laakeripukkien on kestettävä paitsi hyötykuorma myös kiihtyvyysvoimat (jotka voivat olla moninkertaisia hyötykuorman painoon verrattuna). Ne myös ylläpitävät linjausta – huono linjaus voi aiheuttaa jumiutumista tai epätasaista kulumista.
4. Toimilaitteet: Moottorit ja käyttömekanismit
Gantryn jokaisen akselin liikettä ohjaa toimilaite. Moottorin ja käyttömekanismin valinta vaikuttaa suoraan järjestelmän nopeuteen, voimaan ja tarkkuuteen.
- Askelmoottorit:Yleinen kustannusherkissä sovelluksissa, kuten 3D-tulostimissa ja tee-se-itse-CNC-koneissa. Askelmoottorit pyörivät erillisissä askeleissa, mikä mahdollistaa avoimen silmukan paikansäädön. Vaikka ne ovat yksinkertaisia ja tarkkoja pienemmillä nopeuksilla, ne voivat menettää synkronoinnin suurilla kuormilla.
- Servomoottorit:Käytetään tehokkaissa portaalijärjestelmissä, jotka vaativat nopeaa ja tarkkaa liikettä. Yhdessä enkoodereiden ja suljetun silmukan ohjainten kanssa ne tarjoavat reaaliaikaista palautetta ja virheenkorjausta. Nämä sopivat ihanteellisesti teollisuusroboteille, jotka tarvitsevat suurta läpäisykykyä ja tarkkuutta, erityisesti vaihtelevien kuormien kanssa.
- Lineaarimoottorit:Näitä moottoreita käytetään edistyneissä portaalijärjestelmissä, joissa mekaaniset voimansiirrot ovat välttämättömiä suoran lineaarisen liikkeen aikaansaamiseksi. Ne tarjoavat tasaisen liikkeen, suuret nopeudet ja poikkeuksellisen tarkkuuden välyksen puuttumisen ansiosta. Lineaarimoottoreita käytetään vaativissa sovelluksissa, kuten puolijohdeteollisuudessa, jossa äärimmäinen tarkkuus on ratkaisevan tärkeää.
5. Ajomekaniikka
Moottorin pyörimisen on yleensä muututtava lineaariseksi liikkeeksi. Yleisiä mekanismeja ovat:
- Kuularuuvikäytöt:Moottorikäyttöiset kuularuuvit muuttavat pyörimisliikkeen lineaariseksi vaunun liikkeeksi, mikä tarjoaa suurta tarkkuutta ja työntövoimaa, jotka ovat olennaisia esimerkiksi työstökoneissa. Niiden minimaalinen välys, erityisesti esijännitettyjen muttereiden kanssa, mahdollistaa mikronitason toistettavuuden. Pituusrajoitukset roikkumisen estämiseksi ja hitaammat nopeudet pitkillä akseleilla ovat kuitenkin rajoituksia.
- Hihnakäytöt:Moottorikäyttöistä hammashihnaa käyttävät hihnakäytöt mahdollistavat pitkät liikeradat ja suuret nopeudet, jotka ovat yleisiä pakkauskoneissa ja laaja-alaisissa 3D-tulostimissa, vaikka niiden paikannustarkkuus on alhaisempi joustavuuden vuoksi ja ne sopivat parhaiten kevyille ja keskisuurille kuormille.
- Hammaspyörä- ja vetolaitteet:Lineaariseen hammastankoon kytkeytyvässä moottorikäyttöisessä hammaspyörässä käytettävät hammaspyörät käsittelevät raskaita kuormia ja rajoittamattomia pituuksia. Ne sopivat suurille CNC-jyrsimille ja tarjoavat hyvän tarkkuuden korkealaatuisilla komponenteilla mahdollisesta välyksestä huolimatta.
6. Ohjausjärjestelmät ja ohjelmistot
Gantry-järjestelmän "aivot" ovat sen ohjausjärjestelmä – tyypillisesti liikkeenohjain tai PLC (ohjelmoitava logiikkaohjain) yhdistettynä ohjelmistoon, joka suunnittelee ja koordinoi liikettä. Ohjausjärjestelmä lukee halutut asennot ja syöttää komentoja moottoreille (ja valvoo mahdollisten pulssianturien palautetta) sujuvan ja koordinoidun liikkeen suorittamiseksi kaikilla akseleilla.
Gantry-ohjauksen keskeisiä elementtejä ovat:
- Liikkeenohjain / PLC:Tämä laitteisto koordinoi moniakselisia liikkeitä. Edistyneissä kokoonpanoissa erillinen liikkeenohjain tai liikkeenohjaustoiminnoilla varustettu teollisuus-PLC laskee moottorin radat. Se varmistaa, että jos esimerkiksi X- ja Y-akseleiden on liikuttava samanaikaisesti diagonaaliviivan piirtämiseksi, ne tekevät sen oikeilla suhteellisilla nopeuksilla.
- Palauteanturit:Moottoreiden enkooderit (tai akseleiden lineaariasteikot) tarjoavat reaaliaikaista paikkatietoa korjatakseen mahdolliset virheet käsketyn paikan ja todellisen paikan välillä. Joissakin gantry-järjestelmissä käytetään korkean resoluution lineaarikoodereita mikronitason tarkkuuden saavuttamiseksi. Esimerkiksi huippuluokan piirilevykokoonpanon gantry voi käyttää lineaarisia lasiasteikkoja komponenttien sijoittelutarkkuuden varmistamiseksi piirilevyllä.
- Ohjelmistot ja ohjelmointi:Ohjelmiston puolella portaalijärjestelmiä voidaan ohjelmoida erikoistuneella liikeohjelmistolla tai G-koodilla. Nykyaikaiset ohjelmistot mahdollistavat käyttäjien suunnitella monimutkaisia ratoja, säätää nopeuksia (syöttöjä) ja kiihtyvyyksiä ja jopa integroida konenäön tai antureita. Ominaisuudet, kuten liikeradan suunnittelu, varmistavat, että portaali liikkuu tasaisia käyriä pitkin nykivien akseli akselilta -liikkeiden sijaan. Ohjelmisto tarjoaa tyypillisesti käyttöliittymän, jonka avulla käyttäjät voivat syöttää parametreja, suorittaa töitä ja valvoa tilaa.
Julkaisuaika: 19.10.2026